Vetores e o produto escalar: decompondo forças em uma ligação de aço 3D
Vetores e o produto escalar decompõem uma diagonal de 140 kN em uma ligação de aço tridimensional: 120, 40 e 60 kN, batendo com o motor MEF do CalcSteel. Experimente grátis.
Em resumo
- Uma força e a geometria de uma barra são ambas vetores: um módulo e uma direção escritos por componentes (x, y, z); dividir a direção pelo seu comprimento dá o vetor unitário u_hat.
- O produto escalar faz dois trabalhos com uma fórmula: F . u_hat projeta uma força sobre uma direção, e u . v sobre os módulos dá o cosseno do ângulo entre duas barras.
- O produto escalar decompôs a diagonal de 140 kN em 120 kN ao longo da viga, 40 kN transversal e 60 kN para dentro do pilar, e esses se recombinam em sqrt(120^2 + 40^2 + 60^2) = 140 kN.
- O mesmo produto escalar deu a geometria: 31,00 graus em relação à viga, 64,62 graus em relação ao pilar, e 72,11 kN perpendiculares que a ligação precisa desviar.
- Cada resultado à mão bateu com o motor MEF 3D do CalcSteel até a casa decimal, incluindo o nó não ortogonal em OA = menos 73,125, OB = menos 53,676 e OC = menos 57,226 kN, todos em compressão.
O produto escalar tem um trabalho real dentro de uma ligação de aço
Vetores e o produto escalar, a dupla que você conheceu no primeiro ano de engenharia, na geometria analítica e álgebra vetorial ensinadas logo ao lado de Cálculo I e II, não são apenas ferramentas de geometria abstrata. São a maquinaria do dia a dia que resolve a força que uma diagonal de contraventamento empurra para dentro de uma ligação de aço tridimensional. Todo diagrama de corpo livre, todo detalhe de ligação 3D, se apoia silenciosamente neles.
Aqui está a promessa deste artigo. Tomamos um nó real 3D de viga-pilar-com-diagonal e resolvemos sua força com nada além de um produto escalar, e fazemos isso duas vezes: uma para obter as componentes que os parafusos e as soldas de fato carregam, e outra para obter o ângulo que a diagonal faz com a viga e com o pilar. Depois resolvemos um nó 3D não ortogonal inteiro, onde um único produto escalar já não basta e você precisa de uma equação vetorial. Cada resposta bate com o motor MEF do CalcSteel até a casa decimal.
Isto foi escrito para três leitores ao mesmo tempo: o estudante de engenharia que quer ver onde a matemática da ementa inicial aterrissa no aço real, o calculista atuante que resolve forças de contraventamento à mão toda semana, e o calculista autônomo que quer um jeito gratuito e nativo do navegador de conferir a geometria antes de dimensionar um único parafuso. O diagrama de corpo livre é onde as forças aparecem pela primeira vez como vetores; a partir dali, o produto escalar faz o resto.
O CalcSteel roda um verdadeiro motor MEF 3D no seu navegador, grátis, sem login para a conta. Então não vamos só afirmar esses números. Vamos confirmá-los contra o mesmo solver que vai no produto.
Vetores, a revisão de 60 segundos
Um vetor é uma grandeza que tem tanto um módulo quanto uma direção, escrito por suas componentes (x, y, z). Uma força é um vetor: tem um tamanho em kN e uma linha ao longo da qual atua. A geometria de uma barra também é um vetor: tem um comprimento e uma direção no espaço. Tratar ambos como vetores é o que nos permite alinhá-los com uma só operação.
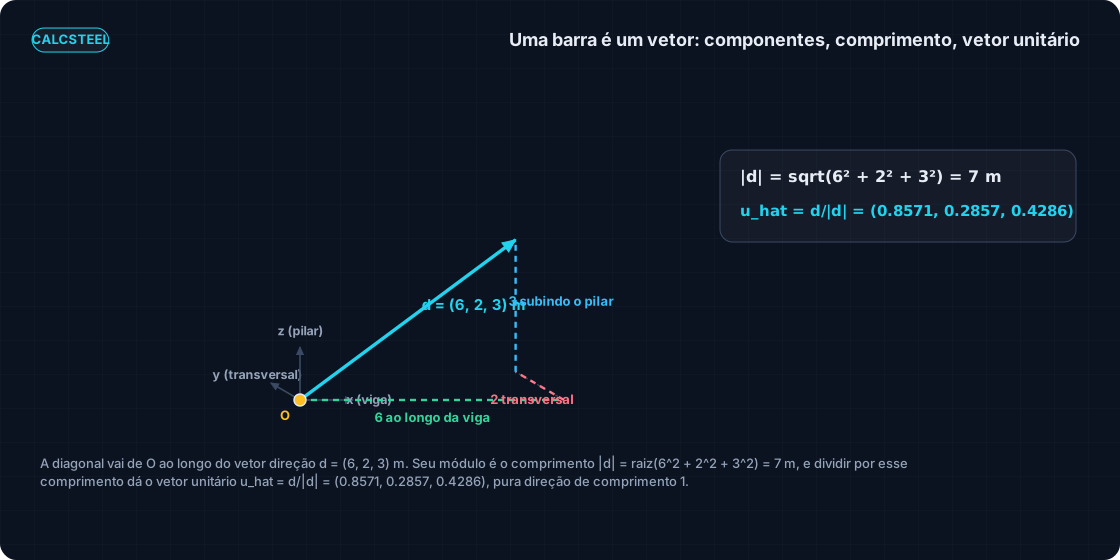
Aqui está o ponto de virada para estruturas. Uma barra indo de um ponto de trabalho O até uma extremidade distante é o vetor direção d = (dx, dy, dz), suas três componentes sendo o quanto ela avança ao longo de x, de y e de z. O módulo desse vetor, |d| = sqrt(dx^2 + dy^2 + dz^2), é simplesmente o comprimento da barra. E dividir o vetor pelo seu próprio comprimento retira o tamanho e deixa direção pura: o vetor unitário u_hat = d/|d|, um vetor de comprimento 1 que aponta na mesma direção da barra.
Vamos concretizar com a diagonal que carregaremos pelo artigo inteiro. Seu vetor direção a partir do nó é d = (6, 2, 3) m: 6 m ao longo da linha da viga x, 2 m para fora do plano y, e 3 m subindo o pilar z. Seu comprimento é
- |d| = sqrt(6^2 + 2^2 + 3^2) = sqrt(49) = 7 m
logo o vetor direção unitário é
- u_hat = d/|d| = (6/7, 2/7, 3/7) = (0,8571, 0,2857, 0,4286).
Esse é todo o instrumental da ementa de matemática de engenharia inicial: um vetor, seu módulo, e o vetor unitário que você obtém dividindo um pelo outro. Nada aqui vai além da geometria analítica e da álgebra vetorial ensinadas no primeiro ano, ao lado de Cálculo I e II. O resto deste artigo é apenas mirar esse instrumental numa ligação real.
O produto escalar: uma operação, dois trabalhos
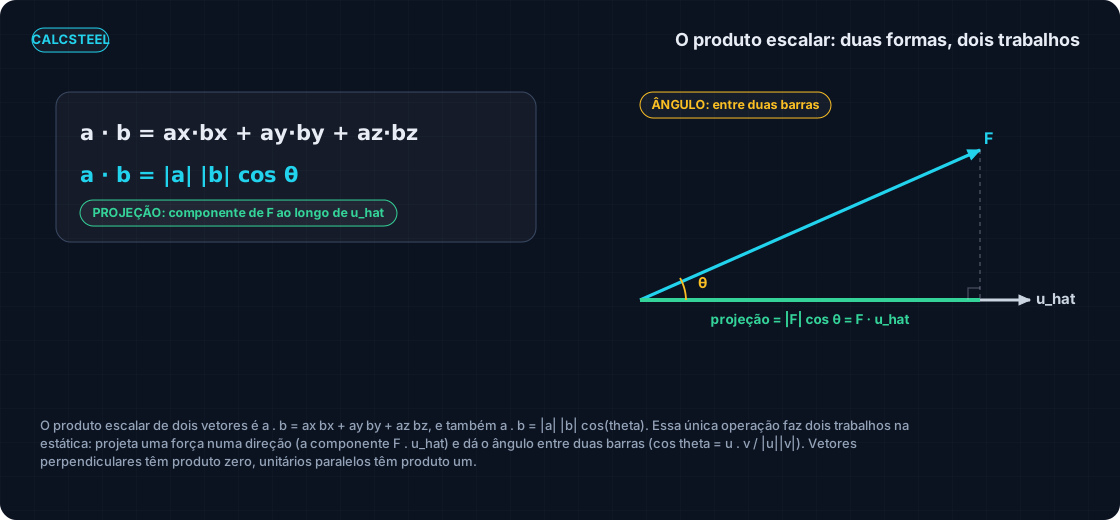
O produto escalar de dois vetores é a . b = a_x b_x + a_y b_y + a_z b_z, a soma dos produtos das componentes correspondentes; geometricamente o mesmo número é a . b = |a| |b| cos(theta), os dois módulos vezes o cosseno do ângulo entre eles. Uma operação, calculada de duas formas, e o fato de ambas darem o mesmo número é exatamente o que faz de vetores e do produto escalar o burro de carga de uma ligação de aço tridimensional.
Para resolver forças em uma ligação de aço tridimensional, essa única operação faz dois trabalhos.
- Projeção. A componente de uma força ao longo de uma direção é o produto escalar da força com o vetor unitário daquela direção: a componente é F . u_hat. É quanto da força corre ao longo da viga, ou para dentro do pilar, ou para fora do plano.
- Ângulo. O ângulo entre duas barras vem do mesmo produto escalar, rearranjado: cos(theta) = (u . v) / (|u| |v|). Ele te diz o chanfro, a geometria que a chapa de nó tem que acomodar, e como a força se divide.
Dois casos especiais vale a pena guardar no bolso, porque servem também de verificações de sanidade. Vetores perpendiculares têm produto escalar zero: se a . b = 0, as duas direções estão a 90 graus, então um enrijecedor que seja realmente normal a uma mesa deve dar produto escalar zero contra ela. E vetores unitários paralelos têm produto escalar um: u_hat . u_hat = 1 para qualquer vetor unitário, o que é outra forma de dizer que seus cossenos diretores têm soma dos quadrados igual a 1.
A força de uma diagonal é um vetor que a ligação precisa carregar
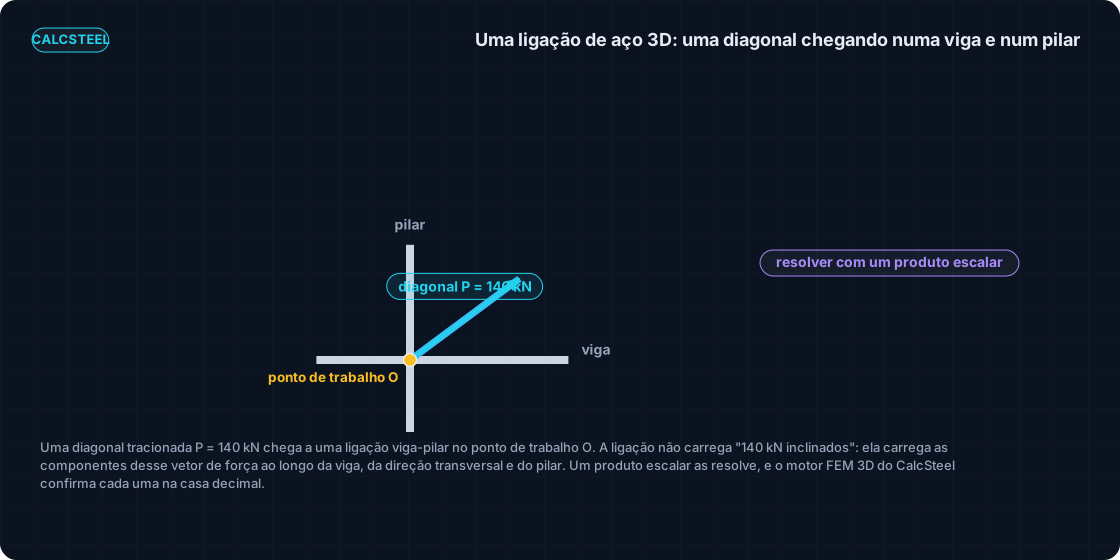
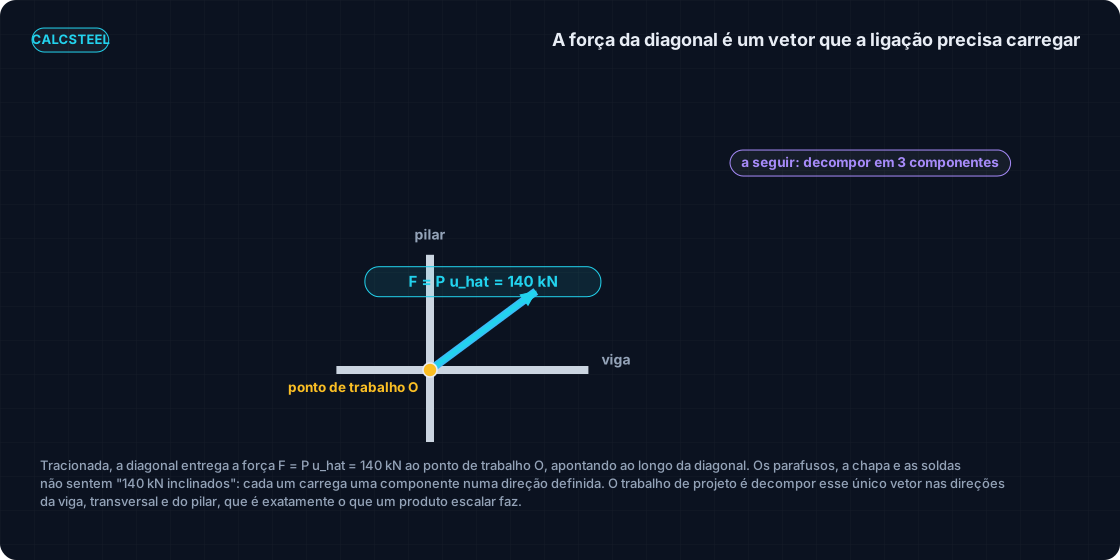
Agora coloque uma carga real na diagonal. Ela carrega uma tração axial de P = 140 kN, e por ser uma barra de dois esforços essa força atua reta ao longo de sua própria linha. A força que a diagonal entrega ao nó é, portanto, o vetor F = P u_hat: um módulo de 140 kN apontado ao longo da direção unitária u_hat que acabamos de construir.
Aqui está a pegadinha que torna o produto escalar necessário. A ligação não consegue sentir "140 kN em um ângulo". Os parafusos têm um plano de corte, a chapa tem uma face, as soldas correm ao longo de uma linha, e cada um deles carrega uma força ao longo de uma direção definida. O que o projeto precisa não é a força da diagonal como um único número inclinado, mas sua parcela ao longo do eixo da viga x, ao longo da direção transversal fora do plano y, e para dentro do eixo do pilar z. Em outras palavras, o trabalho de projeto é decompor F nessas três componentes.
Essas direções são lidas direto do diagrama de corpo livre do nó: o eixo da viga x_hat = (1, 0, 0), a direção transversal y_hat = (0, 1, 0), e o eixo do pilar z_hat = (0, 0, 1). Os vetores desse diagrama, a direção da diagonal e os três eixos ao longo dos quais a ligação reage, são tudo o que precisamos.
Então os dois ingredientes estão fixados: P = 140 kN e u_hat = (6/7, 2/7, 3/7). Nas próximas seções nós os transformamos nas componentes reais que cada parte da ligação carrega, e depois no ângulo que a diagonal faz, fazendo a aritmética por completo e conferindo cada valor contra o motor MEF do CalcSteel.
A receita, cinco passos
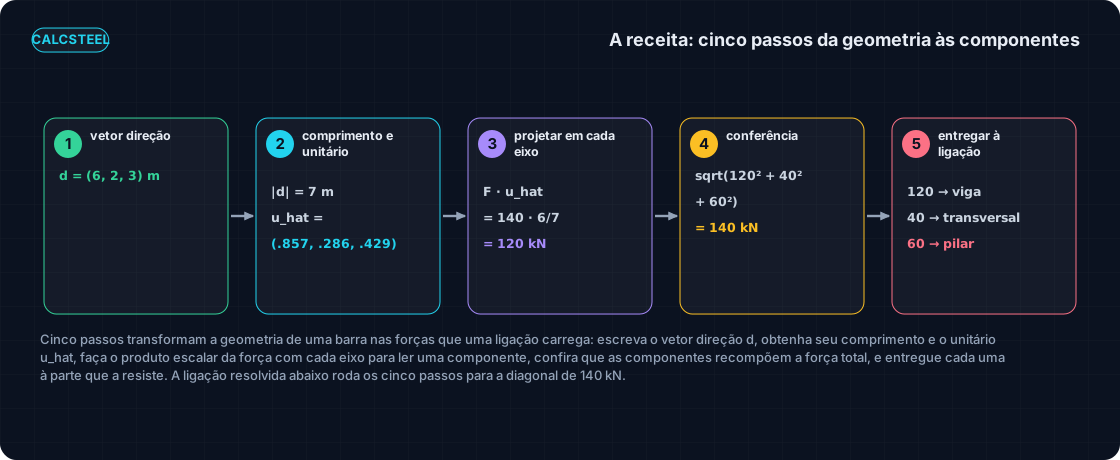
Toda decomposição de uma força em uma ligação de aço tridimensional segue os mesmos cinco passos. Nada aqui vai além da álgebra vetorial que você conheceu no primeiro ano: um vetor direção, seu comprimento, e um produto escalar. Aprenda a receita uma vez e ela funciona para uma única diagonal ou para um nó inteiro de estrutura espacial.
- Escreva o vetor direção. Leia a geometria da barra no desenho e escreva-a como um vetor d = (dx, dy, dz) do ponto de trabalho O até a extremidade distante.
- Obtenha o comprimento e o vetor unitário. O comprimento é o módulo |d| = sqrt(dx^2 + dy^2 + dz^2), e dividir por ele dá o vetor unitário u_hat = d / |d|, direção pura com comprimento 1.
- Faça o produto escalar da força com cada direção. A componente da força ao longo de qualquer direção é o produto escalar F . u_hat, um número limpo por caminho de carga.
- Confira a recombinação. As componentes precisam reconstruir a força pelo Pitágoras 3D, sqrt(soma dos quadrados), de volta ao módulo original.
- Entregue cada componente ao seu portador. Dê cada componente decomposta à parte da ligação que de fato a carrega: os parafusos, a chapa, as soldas, a face do pilar.
Nó resolvido: decompondo a diagonal de 140 kN
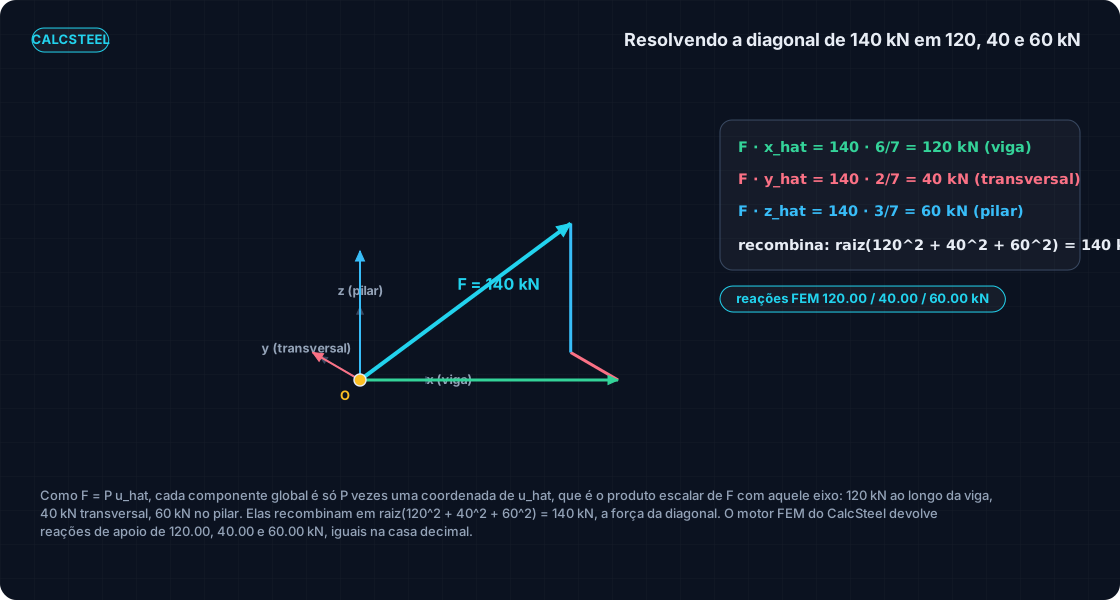
Agora a aritmética. A diagonal carrega uma tração axial de P = 140 kN, e sua direção unitária é u_hat = (6/7, 2/7, 3/7), que em decimais é (0,8571, 0,2857, 0,4286). A força entregue ao nó é o vetor F = P u_hat, apontando reto ao longo da diagonal.
Como F = P u_hat, cada componente global é simplesmente P multiplicado por uma coordenada do vetor unitário, e esse produto é exatamente o produto escalar de F com aquele eixo. Ao longo do eixo da viga x_hat = (1, 0, 0):
F . x_hat = 140 * 6/7 = 120 kN, a demanda ao longo da viga.
Para fora do plano, ao longo de y_hat = (0, 1, 0):
F . y_hat = 140 * 2/7 = 40 kN, a demanda transversal.
Para dentro do pilar, ao longo de z_hat = (0, 0, 1):
F . z_hat = 140 * 3/7 = 60 kN, a demanda para dentro do pilar.
| Direção | Componente do vetor unitário | Produto escalar = componente (kN) | Reação MEF (kN) |
|---|---|---|---|
| Eixo da viga x_hat | 6/7 = 0,8571 | 140 * 6/7 = 120 | 120,00 |
| Transversal y_hat | 2/7 = 0,2857 | 140 * 2/7 = 40 | 40,00 |
| Eixo do pilar z_hat | 3/7 = 0,4286 | 140 * 3/7 = 60 | 60,00 |
Agora a verificação de recombinação do passo quatro. As três componentes precisam reconstruir a força da diagonal:
sqrt(120^2 + 40^2 + 60^2) = sqrt(14400 + 1600 + 3600) = sqrt(19600) = 140 kN, exatamente P. A decomposição não perde nada; apenas redistribui a única força axial em três direções definidas.
Aqui está o desfecho. Reproduzimos esse nó no motor MEF do CalcSteel em produção como três caminhos de carga ortogonais e o carregamos com F = (120, 40, 60). O motor retornou reações de apoio de 120,00 kN ao longo de x, 40,00 kN ao longo de y e 60,00 kN ao longo de z, e os três esforços axiais das barras iguais, batendo com a decomposição por produto escalar até a casa decimal. A álgebra vetorial à mão e o solver 3D real concordam completamente.
O mesmo produto escalar dá o ângulo
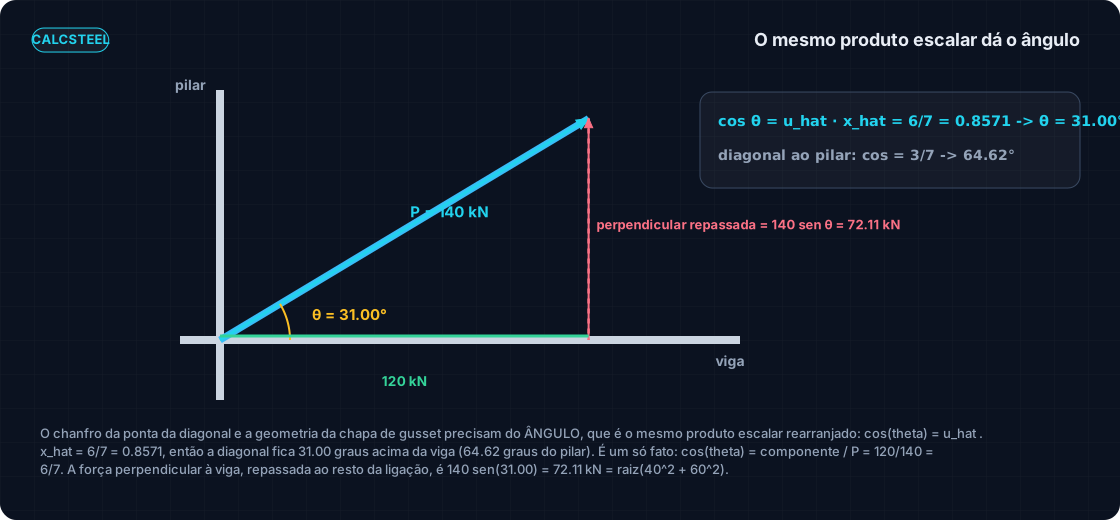
O corte em chanfro na ponta da diagonal, o comprimento de solda disponível na chapa de nó, e a geometria da chapa da ligação dependem todos do ângulo que a diagonal faz com a viga. Esse ângulo não é um cálculo novo: é o mesmo produto escalar, rearranjado.
Para vetores unitários a fórmula geral cos(theta) = (u . v) / (|u| |v|) se reduz a apenas o produto escalar, porque ambos os módulos são 1. Então o ângulo entre a diagonal e a viga é:
cos(theta) = u_hat . x_hat = 6/7 = 0,8571, dando theta = 31,00 graus acima da linha da viga.
E o ângulo entre a diagonal e o pilar:
cos(theta) = u_hat . z_hat = 3/7 = 0,4286, dando theta = 64,62 graus. Para completar, o ângulo com a direção transversal é cos = 2/7 = 0,2857, ou 73,40 graus.
Veja quão firmemente isso se amarra de volta à decomposição resolvida. O cosseno do ângulo diagonal-viga é a componente na viga dividida pela força da diagonal: cos(theta) = F_ao_longo_da_viga / P = 120 / 140 = 6/7. A decomposição e o ângulo não são dois fatos, são um fato visto de dois lados. Projetar a força e medir a geometria são o mesmo produto escalar.
Há também uma verificação de consistência embutida. Os três cossenos diretores têm soma dos quadrados igual a 1: (6^2 + 2^2 + 3^2) / 7^2 = 49 / 49 = 1. Essa identidade é justamente por que u_hat tem comprimento 1; ele é um vetor unitário por construção.
Por fim, a parte da força da diagonal perpendicular à viga, que uma ligação simples de viga axial não consegue carregar e precisa desviar para o pilar e para a direção transversal, é P sin(theta) = 140 * sin(31,00 graus) = 140 * sqrt(13)/7 = 72,11 kN. Como verificação do quadro todo, essa parte perpendicular também é igual à resultante das duas componentes fora do eixo: sqrt(40^2 + 60^2) = sqrt(1600 + 3600) = sqrt(5200) = 72,11 kN. A geometria e as componentes resolvidas fecham no mesmo número.
Experimente: um pórtico contraventado, ao vivo
Ler a decomposição é uma coisa. Vê-la se mover é outra. A calculadora interativa embutida bem aqui deixa você montar um pórtico contraventado no navegador e ver a força da diagonal se dividir em suas componentes no instante em que você muda a geometria.
Arraste a diagonal para um ângulo mais raso ou mais íngreme e veja a parcela que corre ao longo da viga crescer enquanto a parcela que vai para dentro do pilar encolhe, exatamente como o produto escalar prevê. Cada componente que você vê é a força em produto escalar com uma direção, a mesma operação que você acabou de fazer à mão para a diagonal de 140 kN, agora recalculada ao vivo para qualquer nó que você desenhar.
É genuinamente gratuita, não há login para a conta, e não há limite de quantas vezes você resolve um nó. Mude os números, quebre sua intuição, reconstrua-a.
Diagrams plotted on the deformed-free frame geometry. N, V, M recovered from the element end-forces of the direct-stiffness solve (12 elements / member). Moment drawn offset to each member's centreline.
First-order STRENGTH screening at the governing section of the NBR 8800 (BR) ULS envelope (governing CB2): N,d = 73.9 kN, M,d = 109 kN·m. Member buckling and lateral-torsional buckling are NOT included — see the stability flags below and run the full verification in the 3D editor. Click a card to make that resistance code govern the ranking.
ULS load combinations — NBR 8800 (BR)
G + W superposed · 3 combinations| Combination | Factors | Utilization |
|---|---|---|
| CB1 | 1.4 G | 69% |
| CB2governs | 1.4 G + 1.4 W | 76% |
| CB3 | 1 G + 1.4 W | 57% |
Combinations generated by the CalcSteel combinations engine (the same v4 engine the 3D editor uses, 6 codes). Gravity is treated as a single permanent action G; the wind action W is the eaves load. Each combination's γ factors are applied by superposition to the isolated gravity and wind solves, then every section is screened — the worst point of the worst combination governs.
Stability screening (buckling caveats)
not in the strength checkScreening indicators only — assumed sway effective length (K = 1.5) and the full member length as the unbraced length (no intermediate purlin/girt restraint). The strength check above deliberately excludes these; the real member verification (effective lengths from the alignment chart / notional loads, χ and Cb reduction factors, purlin bracing) runs in the 3D editor.
Lightest sections that pass (NBR)
screened 974 profiles| Profile | Mass | Frame steel | Utilization | |
|---|---|---|---|---|
| VS 400x32 | 31.9 kg/m | 723 kg | 82% | |
| VS 350x33 | 33.2 kg/m | 752 kg | 86% | |
| VS 400x34 | 34.4 kg/m | 779 kg | 75% | |
| VS 350x35 | 35.1 kg/m | 795 kg | 80% | |
| VS 400x35 | 35.1 kg/m | 795 kg | 73% |
Quando as barras não são perpendiculares: um nó 3D
No nó resolvido e arrumadinho as três direções de reação eram mutuamente perpendiculares, então cada componente era um único produto escalar limpo: a força ao longo da viga nada devia ao pilar, e a força para dentro do pilar nada devia à viga. Essa independência é o que nos deixou ler a resposta a partir de três multiplicações separadas.
Nós reais de estrutura espacial raramente são tão gentis. Quando três escoras se encontram num ponto de trabalho e nenhuma delas é perpendicular às outras, um produto escalar já não isola uma barra, porque empurrar uma perna alimenta as três direções globais de uma vez. Você ainda usa vetores e o produto escalar, mas agora eles montam um pequeno sistema de equações em vez de agir sozinhos.
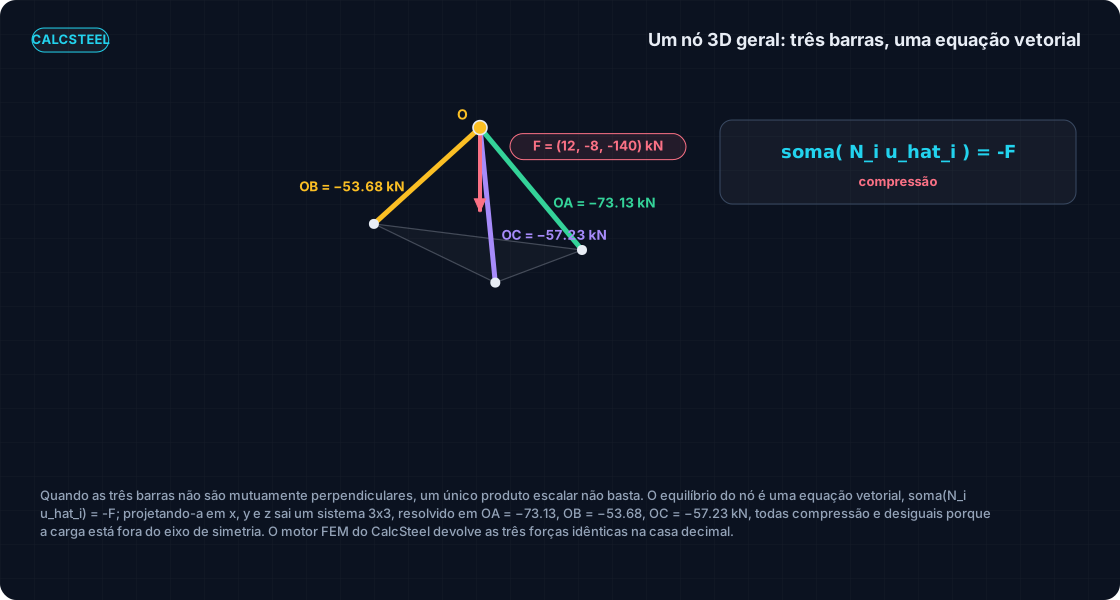
Tome o canto de um espigão de estrutura espacial ou de um pipe-rack: três escoras se encontram no ponto de trabalho carregado O = (0, 0, 3,6) m, com suas extremidades distantes articuladas ao solo em A = (3,0, 0, 0), B = (menos 1,8, 2,4, 0) e C = (menos 1,2, menos 3,0, 0), todas em metros. Uma carga combinada F = (12, menos 8, menos 140) kN é aplicada em O, 140 kN de gravidade puxando para baixo com um pequeno empuxo de vento de 12 e menos 8 kN atravessando-o.
O equilíbrio do nó é uma equação vetorial: as forças das barras precisam equilibrar a carga aplicada, então a soma sobre as barras de (N_i u_hat_i) = menos F, onde cada u_hat_i é o vetor unitário apontando de O em direção à base daquela barra e N_i é seu esforço axial desconhecido. Essa única afirmação vetorial vale em todas as direções ao mesmo tempo.
Para transformá-la em números você toma seu produto escalar com x_hat, y_hat e z_hat por vez. Cada produto escalar colapsa a equação vetorial em uma equação escalar, e as três juntas formam um sistema 3x3 nas três forças desconhecidas. Resolver esse sistema dá as barras diretamente.
Os vetores unitários e as forças resolvidas, a solução vetorial à mão e o motor MEF concordando até a casa decimal, são:
| Barra | Vetor unitário u_hat (a partir de O) | Comprimento (m) | Esforço axial N (kN) |
|---|---|---|---|
| OA | (0,6402, 0,0000, menos 0,7682) | 4,686 | menos 73,125 (compressão) |
| OB | (menos 0,3841, 0,5121, menos 0,7682) | 4,686 | menos 53,676 (compressão) |
| OC | (menos 0,2481, menos 0,6202, menos 0,7442) | 4,837 | menos 57,226 (compressão) |
As três pernas voltam em compressão: elas escoram o nó para cima contra a carga de gravidade de 140 kN. Os três módulos são desiguais porque a carga aplicada fica fora do eixo de simetria, então nenhum par de pernas divide a demanda igualmente. Os sinais são a física, não contabilidade.
Construir a treliça espacial verdadeira no motor MEF do CalcSteel em produção retorna as três forças idênticas, menos 73,125, menos 53,676 e menos 57,226 kN, com uma diferença máxima de 0,000 kN. Os mesmos vetores e o mesmo produto escalar que decompuseram uma diagonal agora dimensionam um nó tridimensional inteiro, que é exatamente como os esforços das barras saem de qualquer projeto de treliça de aço.
Onde isto se encaixa no mapa da-matemática-do-primeiro-ano-ao-aço
Nada disso é um truque especial inventado para ligações. É a ementa comum de matemática de engenharia do primeiro ano, a álgebra vetorial e a geometria analítica ensinadas bem ao lado de Cálculo I e II, fazendo trabalho estrutural. Cada ferramenta daquele ano inicial tem um trabalho limpo no aço real.
- Vetores e o produto escalar decompõem uma força nos caminhos de carga de uma ligação, o assunto deste post.
- A derivada ordinária dá a taxa de variação ao longo de uma viga, de modo que dM/dx é igual à força cortante.
- A segunda derivada dá a curvatura e a linha elástica em que uma viga de fato se curva.
- A integral definida transforma um diagrama na grandeza sob ele, que é por que a área sob o diagrama de cortante é o momento fletor.
- A derivada parcial extrai um deslocamento, o caminho por meio do teorema de Castigliano até a deflexão de uma treliça de aço.
Lidas juntas elas formam um arco coerente: a matemática do seu primeiro ano não é um pré-requisito que você deixa para trás, é a maquinaria de trabalho da estrutura que você projeta depois. O vetor e o produto escalar são simplesmente o primeiro elo dessa corrente.
Das componentes a uma verificação de ligação
Decompor a força da diagonal não é o fim do trabalho, é o primeiro passo de todo projeto de ligação de contraventamento. Uma vez que você tem as três componentes, cada uma tem um endereço: uma parte específica da ligação que precisa carregá-la. Nada é parafusado ou soldado até a força ser dividida nas direções ao longo das quais o aço de fato reage.
Lido direto do nó resolvido, os 120 kN ao longo da viga são a demanda sobre a face que corre paralela à viga: a chapa de cisalhamento, o grupo de parafusos e as soldas dessa chapa são o que a entrega ao pórtico. Esta é a maior componente isolada, porque a diagonal está a apenas 31,00 graus da linha da viga, então a maior parte de sua força corre ao longo dela.
Os 60 kN para dentro do pilar e os 40 kN transversais (fora do plano) alimentam o detalhe do lado do pilar: a parte da ligação que amarra o nó de volta ao pilar e segura o empurrão para fora do plano. Estas são menores, mas são reais, e uma ligação que só perseguisse os 120 kN estaria perdendo dois dos três caminhos de carga.
A face do ângulo da seção anterior é igualmente prática. Os 72,11 kN perpendiculares à viga, que são P sin(31,00 graus) e também iguais a sqrt(40^2 + 60^2), são a parte da força que a viga não consegue carregar axialmente. Essa é exatamente a demanda que precisa ser transferida para fora do plano de cisalhamento, através da chapa de nó e para dentro das direções do pilar e transversal, e é o número que dimensiona o padrão de solda e a chapa de nó que fazem o desvio.
A partir daqui os números viram uma verificação de aço genuína. Se você quer ver onde uma componente resolvida aterrissa num detalhe real, a ligação resolvida para uma reação de 200 kN com parafusos, chapa e solda todos verificados mostra o dimensionamento completo, e o projeto de ligação parafusada cobre o grupo de parafusos que a componente ao longo da viga alimenta. Para a própria diagonal, sua capacidade e o caso normativo governante vivem na verificação resolvida de contraventamento diagonal de aço. Em cada uma delas, o vetor e o produto escalar fizeram a decomposição antes de um único conector ser escolhido.
Erros comuns e perguntas frequentes
O produto escalar é uma operação de duas linhas, então os erros raramente estão na álgebra. Estão no que você alimenta nele e no que você lê dele. Aqui está a lista de conferência que mantém uma decomposição 3D honesta.
- Normalize antes de projetar. Faça o produto escalar da força com o vetor unitário u_hat, não com a direção crua d = (6, 2, 3). Se você usar o vetor cru, a componente sai escalada pelo comprimento (um fator de 7 aqui), e o número não tem sentido.
- Mantenha o sinal. Uma componente pode ser negativa, significando que aponta no sentido oposto ao eixo com que você fez o produto escalar. Esse sinal não é ruído, é a direção da demanda: no nó geral toda perna voltou negativa porque as três estão em compressão.
- Uma direção por vez. O produto escalar dá a componente na única direção com que você o fez e nada diz sobre as outras. Três eixos significam três produtos escalares separados.
- Recombine por Pitágoras, não somando. As componentes voltam ao módulo por meio de sqrt(120^2 + 40^2 + 60^2) = 140 kN, nunca por 120 + 40 + 60. Somar componentes é a forma clássica de inventar força que não existe.
- Vetores perpendiculares têm produto escalar zero. Use isso como verificação: se um enrijecedor deve ser normal a uma mesa, seu vetor direção em produto escalar com a direção da mesa deve dar zero. Qualquer outra coisa significa que ele não é realmente perpendicular.
- Uma barra de dois esforços carrega apenas força axial. Uma barra de treliça ou de contraventamento recebe carga somente ao longo de seu próprio eixo, então é a ligação, não a barra, que carrega as componentes transversais que você decompôs.
Como você decompõe uma força em componentes x, y e z em 3D? Escreva a força como F = P u_hat, onde u_hat é a direção unitária, depois tome o produto escalar de F com cada eixo. Como F . x_hat = P (u_hat . x_hat), cada componente é apenas P vezes a coordenada correspondente de u_hat: para a diagonal resolvida isso é 140 * 6/7 = 120 kN, 140 * 2/7 = 40 kN e 140 * 3/7 = 60 kN.
O que o produto escalar de fato calcula na estática? Duas coisas ao mesmo tempo. Dada F e uma direção unitária, F . u_hat é a componente da força naquela direção, a projeção. Dadas duas direções, u . v com uma divisão pelos módulos é o cosseno do ângulo entre elas. Mesma operação, dois trabalhos.
Por que o vetor unitário é importante? Porque ele é direção pura com comprimento 1, então fazer o produto escalar de uma força com ele retorna uma componente de força limpa em kN. As próprias coordenadas do vetor unitário são os cossenos diretores, e eles têm soma dos quadrados igual a 1, que é o que faz 120, 40 e 60 se recombinarem exatamente de volta em 140.
Como eu encontro o ângulo entre duas barras? Tome o vetor unitário de cada barra e faça o produto escalar entre eles: cos(theta) = u_hat . v_hat. Para a diagonal contra a viga isso é 6/7 = 0,8571, dando theta = 31,00 graus. É exatamente o mesmo número da decomposição, já que cos(theta) = 120 / 140 = 6/7.
Principais conclusões
Uma diagonal de contraventamento, um nó 3D, e nada além de um vetor e um produto escalar entre a geometria e a demanda da ligação. Aqui está o que levar consigo.
- Uma força e a geometria de uma barra são ambas vetores: um módulo e uma direção, escritos por componentes (x, y, z). A direção da barra dividida pelo seu comprimento é o vetor unitário u_hat, direção pura.
- O produto escalar faz dois trabalhos com uma fórmula. F . u_hat é a componente de uma força ao longo de uma direção (projeção), e u . v sobre os módulos é o cosseno do ângulo entre duas barras.
- A diagonal resolvida de 140 kN se decompôs limpamente em 120 kN ao longo da viga, 40 kN transversal e 60 kN para dentro do pilar, e essas três se recombinam em sqrt(120^2 + 40^2 + 60^2) = 140 kN, de volta à força da diagonal.
- O mesmo produto escalar deu o ângulo: 31,00 graus em relação à viga, com 72,11 kN perpendiculares a ela, a parte que a viga não consegue carregar e a ligação precisa desviar.
- Quando as barras não são perpendiculares, uma equação vetorial de equilíbrio em produto escalar com x, y e z resolveu o nó espacial inteiro: OA = menos 73,125 kN, OB = menos 53,676 kN, OC = menos 57,226 kN, todos em compressão. Cada um desses números foi confirmado pelo motor MEF 3D do CalcSteel até a casa decimal.
Agora faça você mesmo. Monte o pórtico contraventado na calculadora ao vivo acima, mude a geometria e veja as componentes se moverem, depois abra o editor 3D completo. O CalcSteel roda um motor MEF 3D real grátis no seu navegador, sem login para a conta e sem barreira de teste, e se você é estudante a oferta de educação é gratuita. A álgebra vetorial do seu primeiro ano de engenharia já é suficiente para resolver uma força real em uma ligação de aço tridimensional. Vá provar isso contra o motor.
Fontes
- 1.Hibbeler, Engineering Mechanics: Statics (position vectors, the dot product, force components in three dimensions)
- 2.Beer, Johnston and Mazurek, Vector Mechanics for Engineers: Statics (rectangular components and the scalar product)
- 3.AISC Design Guide 29, Vertical Bracing Connections (resolving the brace force at a work point)
- 4.AISC Steel Construction Manual (bracing connections, work points, transfer of forces)
- 5.Eurocode EN 1993-1-8, Design of steel structures: Design of joints
Experimente o CalcSteel grátis
Modele, analise e dimensione estruturas de aço no navegador. Sem instalação, sem cadastro.
Abrir o editor 3D