Les vecteurs et le produit scalaire : décomposer les forces dans un assemblage acier tridimensionnel
Les vecteurs et le produit scalaire décomposent une diagonale de 140 kN dans un assemblage acier tridimensionnel : 120, 40 et 60 kN, en accord avec le moteur FEM de CalcSteel. Essayez gratuitement.
L'essentiel
- Une force et la géométrie d'une membrure sont toutes deux des vecteurs : une norme et une direction écrites par composantes (x, y, z) ; diviser la direction par sa longueur donne le vecteur unitaire u_hat.
- Le produit scalaire fait deux travaux avec une seule formule : F . u_hat projette une force sur une direction, et u . v divisé par les normes donne le cosinus de l'angle entre deux membrures.
- Le produit scalaire a décomposé la diagonale de 140 kN en 120 kN le long de la poutre, 40 kN transversal et 60 kN dans le poteau, et ces composantes se recombinent en sqrt(120^2 + 40^2 + 60^2) = 140 kN.
- Le même produit scalaire a donné la géométrie : 31,00 degrés par rapport à la poutre, 64,62 degrés par rapport au poteau, et 72,11 kN perpendiculaires que l'assemblage doit dévier.
- Chaque résultat manuel a coïncidé avec le moteur FEM 3D de CalcSteel à la décimale près, y compris le noeud non orthogonal à OA = moins 73,125, OB = moins 53,676 et OC = moins 57,226 kN, tous en compression.
Le produit scalaire a un vrai travail à l'intérieur d'un assemblage acier
Les vecteurs et le produit scalaire, le duo que vous avez rencontré en première année d'ingénierie, dans la géométrie analytique et l'algèbre vectorielle enseignées juste à côté de Calcul I et II, ne sont pas seulement des outils de géométrie abstraite. Ce sont les rouages quotidiens qui décomposent la force qu'une diagonale de contreventement pousse dans un assemblage acier tridimensionnel. Chaque diagramme de corps libre, chaque détail d'assemblage 3D repose discrètement sur eux.
Voici la promesse de cet article. Nous prenons un vrai noeud 3D poutre-poteau avec diagonale et nous décomposons sa force avec rien d'autre qu'un produit scalaire, et nous le faisons deux fois : une fois pour obtenir les composantes que les boulons et les soudures portent réellement, et une fois pour obtenir l'angle que la diagonale forme avec la poutre et le poteau. Ensuite nous résolvons un noeud 3D non orthogonal complet, où un seul produit scalaire ne suffit plus et où il faut une équation vectorielle. Chaque réponse est vérifiée par rapport au moteur FEM de CalcSteel à la décimale près.
Ceci est écrit pour trois lecteurs à la fois : l'étudiant en ingénierie qui veut voir où atterrit dans l'acier réel la mathématique du programme initial, le calculiste praticien qui décompose des efforts de diagonale à la main chaque semaine, et le calculiste indépendant qui veut un moyen gratuit, natif au navigateur, de vérifier la géométrie avant de dimensionner un seul boulon. Le diagramme de corps libre est là où les forces apparaissent d'abord comme des vecteurs ; à partir de là, le produit scalaire fait le reste.
CalcSteel exécute un véritable moteur FEM 3D dans votre navigateur, gratuit, sans connexion pour les calculs. Nous ne nous contenterons donc pas d'affirmer ces chiffres. Nous les confirmerons face au même solveur qui est livré dans le produit.
Les vecteurs, le rappel de 60 secondes
Un vecteur est une quantité qui possède à la fois une norme et une direction, écrite par ses composantes (x, y, z). Une force est un vecteur : elle a une taille en kN et une ligne le long de laquelle elle agit. La géométrie d'une membrure est aussi un vecteur : elle a une longueur et une direction dans l'espace. Traiter les deux comme des vecteurs est ce qui nous permet de les aligner avec une seule opération.
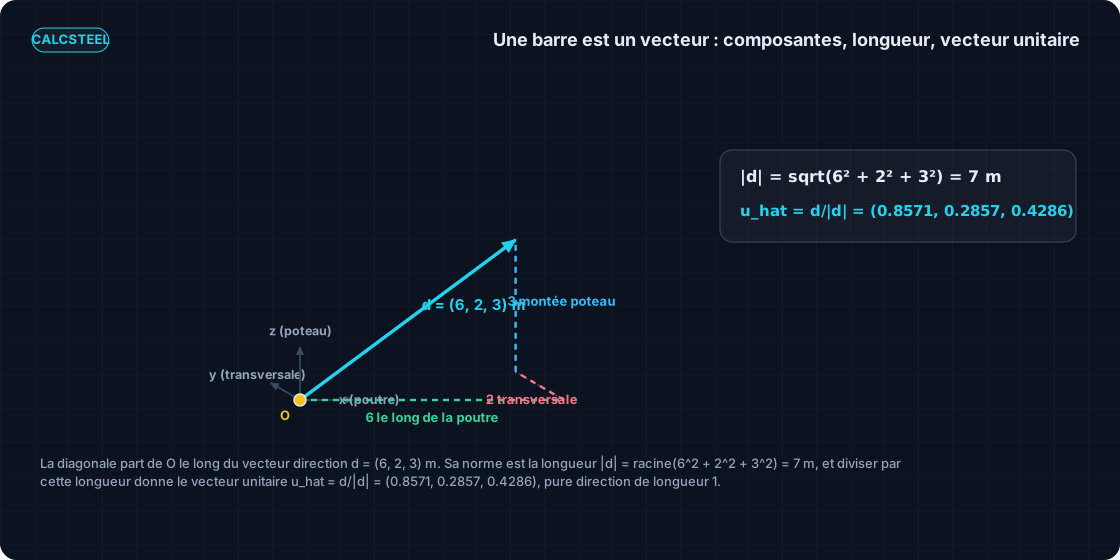
Voici le pivot pour les structures. Une membrure allant d'un point de travail O jusqu'à une extrémité éloignée est le vecteur direction d = (dx, dy, dz), ses trois composantes étant la distance qu'elle parcourt le long de x, le long de y et le long de z. La norme de ce vecteur, |d| = sqrt(dx^2 + dy^2 + dz^2), est simplement la longueur de la membrure. Et diviser le vecteur par sa propre longueur retire la taille et ne laisse que la direction pure : le vecteur unitaire u_hat = d/|d|, un vecteur de longueur 1 qui pointe dans la même direction que la membrure.
Rendons cela concret avec la diagonale que nous suivrons tout au long de l'article. Son vecteur direction depuis le noeud est d = (6, 2, 3) m : 6 m le long de la ligne de poutre x, 2 m hors plan y, et 3 m vers le haut du poteau z. Sa longueur est
- |d| = sqrt(6^2 + 2^2 + 3^2) = sqrt(49) = 7 m
donc le vecteur direction unitaire est
- u_hat = d/|d| = (6/7, 2/7, 3/7) = (0,8571, 0,2857, 0,4286).
Voilà toute la boîte à outils du programme initial de mathématiques pour l'ingénieur : un vecteur, sa norme, et le vecteur unitaire que l'on obtient en divisant l'un par l'autre. Rien ici ne dépasse la géométrie analytique et l'algèbre vectorielle enseignées en première année, à côté de Calcul I et II. Le reste de cet article ne fait qu'orienter cette boîte à outils vers un assemblage réel.
Le produit scalaire : une opération, deux travaux
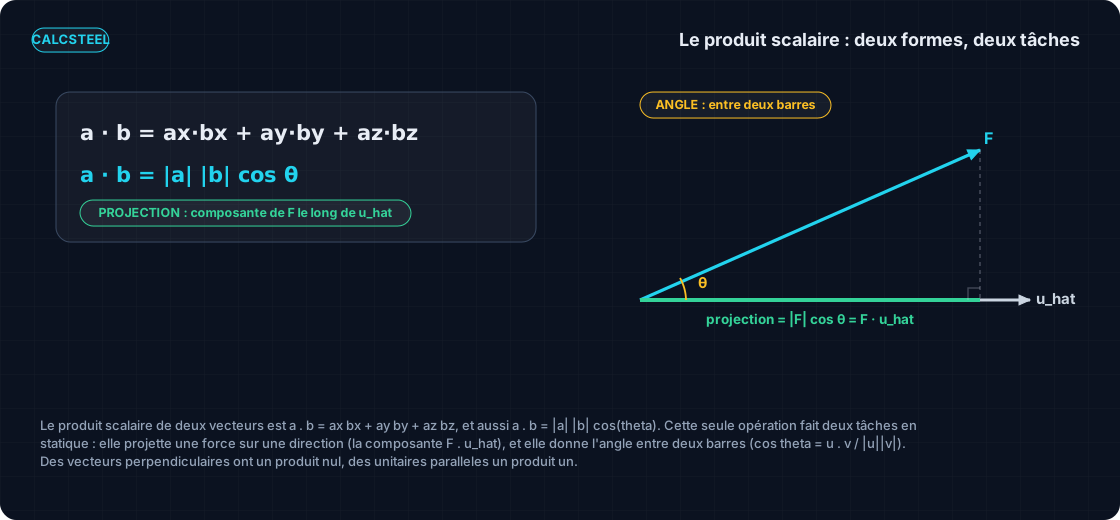
Le produit scalaire de deux vecteurs est a . b = a_x b_x + a_y b_y + a_z b_z, la somme des produits des composantes correspondantes ; géométriquement le même nombre est a . b = |a| |b| cos(theta), le produit des deux normes par le cosinus de l'angle entre elles. Une seule opération, calculée de deux façons, et le fait que les deux façons donnent le même nombre est exactement ce qui fait des vecteurs et du produit scalaire le cheval de bataille d'un assemblage acier tridimensionnel.
Pour décomposer les forces dans un assemblage acier tridimensionnel, cette seule opération fait deux travaux.
- Projection. La composante d'une force le long d'une direction est le produit scalaire de la force avec le vecteur unitaire de cette direction : la composante est F . u_hat. C'est la part de la force qui circule le long de la poutre, ou dans le poteau, ou hors plan.
- Angle. L'angle entre deux membrures provient du même produit scalaire, réarrangé : cos(theta) = (u . v) / (|u| |v|). Il vous indique le biseau, la géométrie que le gousset doit accommoder, et comment la force se répartit.
Deux cas particuliers valent la peine d'être gardés en poche, car ils servent aussi de contrôles de cohérence. Des vecteurs perpendiculaires ont un produit scalaire nul : si a . b = 0, les deux directions sont à 90 degrés, donc un raidisseur véritablement normal à une semelle doit avoir un produit scalaire nul avec elle. Et des vecteurs unitaires parallèles ont un produit scalaire égal à un : u_hat . u_hat = 1 pour tout vecteur unitaire, ce qui est une autre façon de dire que ses cosinus directeurs, élevés au carré, se somment à 1.
Un effort de diagonale est un vecteur que l'assemblage doit porter
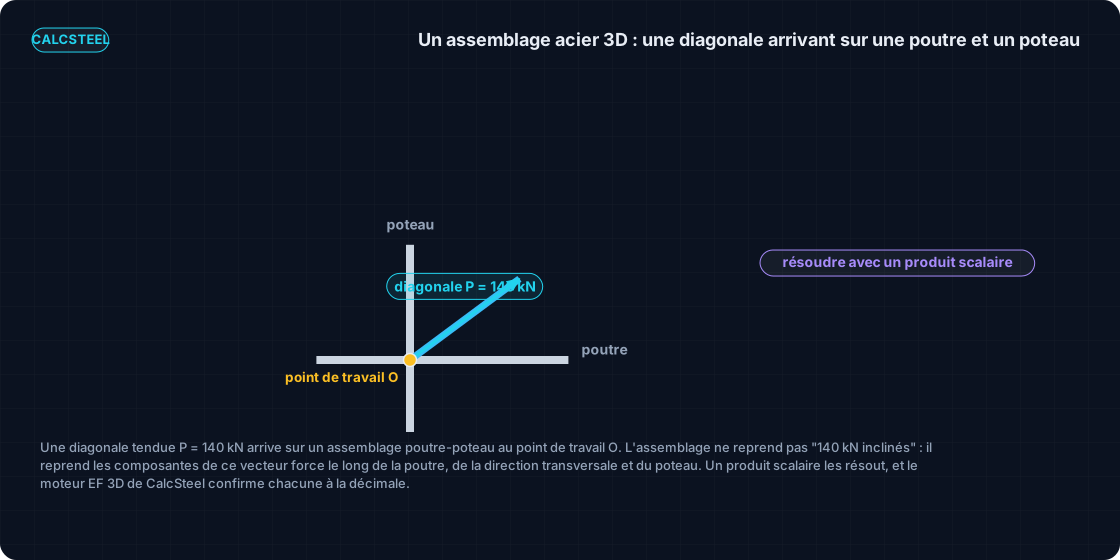
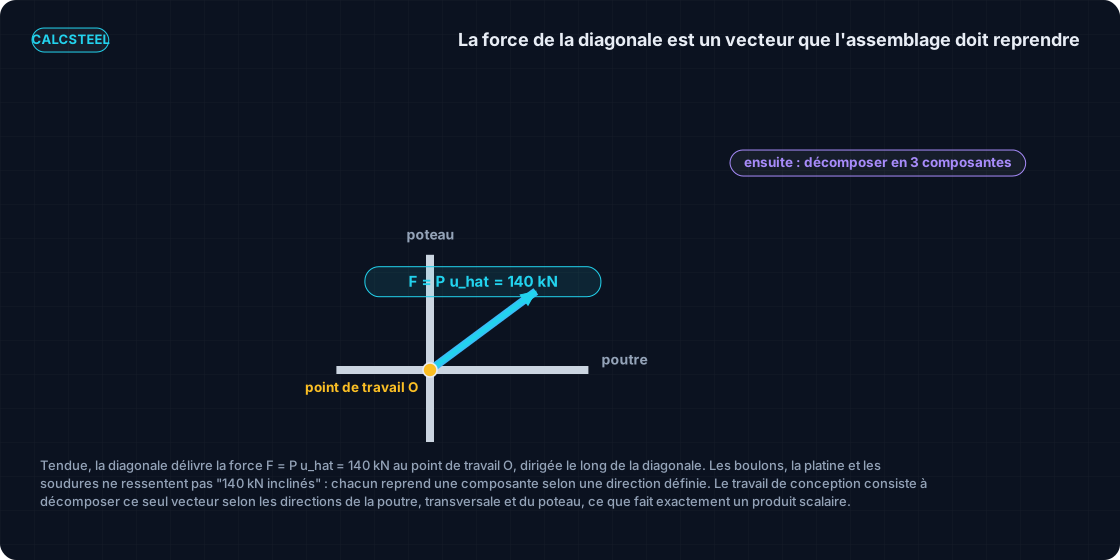
Mettons maintenant une charge réelle sur la diagonale. Elle porte une traction axiale de P = 140 kN, et parce qu'il s'agit d'une membrure à deux forces, cette force agit tout droit le long de sa propre ligne. La force que la diagonale transmet au noeud est donc le vecteur F = P u_hat : une norme de 140 kN pointée le long de la direction unitaire u_hat que nous venons de construire.
Voici le piège qui rend le produit scalaire nécessaire. L'assemblage ne peut pas ressentir « 140 kN en biais ». Les boulons ont un plan de cisaillement, la platine a une face, les soudures s'étendent le long d'une ligne, et chacun de ces éléments porte une force le long d'une direction déterminée. Ce dont la conception a besoin, ce n'est pas l'effort de la diagonale comme un seul chiffre incliné, mais sa part le long de l'axe de la poutre x, le long de la direction transversale hors plan y, et dans l'axe du poteau z. En d'autres termes, le travail de conception consiste à décomposer F en ces trois composantes.
Ces directions se lisent directement sur le diagramme de corps libre du noeud : l'axe de la poutre x_hat = (1, 0, 0), la direction transversale y_hat = (0, 1, 0), et l'axe du poteau z_hat = (0, 0, 1). Les vecteurs de ce diagramme, la direction de la diagonale et les trois axes le long desquels l'assemblage réagit, sont tout ce dont nous avons besoin.
Les deux ingrédients sont donc fixés : P = 140 kN et u_hat = (6/7, 2/7, 3/7). Dans les sections suivantes, nous les transformons en composantes réelles que chaque partie de l'assemblage porte, puis en l'angle que la diagonale forme, en faisant l'arithmétique en entier et en vérifiant chaque chiffre face au moteur FEM de CalcSteel.
La recette, cinq étapes
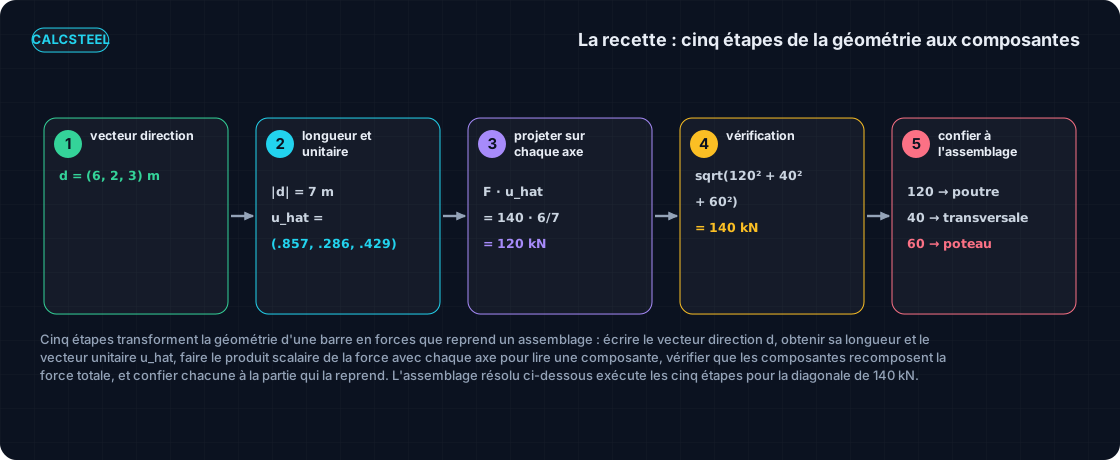
Toute décomposition d'une force dans un assemblage acier tridimensionnel suit les cinq mêmes étapes. Rien ici ne dépasse l'algèbre vectorielle que vous avez rencontrée en première année : un vecteur direction, sa longueur, et un produit scalaire. Apprenez la recette une fois et elle fonctionne pour une seule diagonale ou pour un noeud entier de structure spatiale.
- Écrivez le vecteur direction. Lisez la géométrie de la membrure sur le plan et écrivez-la comme un vecteur d = (dx, dy, dz) du point de travail O jusqu'à l'extrémité éloignée.
- Obtenez la longueur et le vecteur unitaire. La longueur est la norme |d| = sqrt(dx^2 + dy^2 + dz^2), et en divisant on obtient le vecteur unitaire u_hat = d / |d|, direction pure de longueur 1.
- Faites le produit scalaire de la force avec chaque direction. La composante de la force le long de n'importe quelle direction est le produit scalaire F . u_hat, un nombre net par chemin de charge.
- Vérifiez la recombinaison. Les composantes doivent reconstruire la force par le Pythagore 3D, sqrt(somme des carrés), en revenant à la norme d'origine.
- Remettez chaque composante à son porteur. Donnez chaque composante décomposée à la partie de l'assemblage qui la porte réellement : les boulons, la platine, les soudures, la face du poteau.
Noeud résolu : décomposer la diagonale de 140 kN
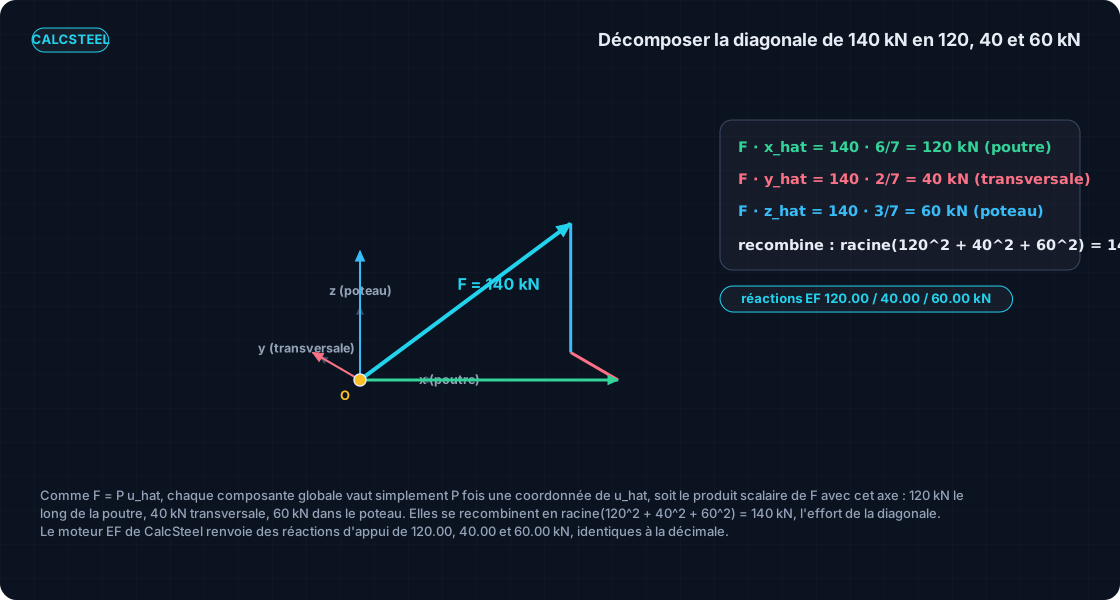
Passons maintenant à l'arithmétique. La diagonale porte une traction axiale de P = 140 kN, et sa direction unitaire est u_hat = (6/7, 2/7, 3/7), ce qui en décimales donne (0,8571, 0,2857, 0,4286). La force transmise au noeud est le vecteur F = P u_hat, pointant tout droit le long de la diagonale.
Parce que F = P u_hat, chaque composante globale est simplement P multiplié par une coordonnée du vecteur unitaire, et ce produit est exactement le produit scalaire de F avec cet axe. Le long de l'axe de la poutre x_hat = (1, 0, 0) :
F . x_hat = 140 * 6/7 = 120 kN, la sollicitation le long de la poutre.
Hors plan, le long de y_hat = (0, 1, 0) :
F . y_hat = 140 * 2/7 = 40 kN, la sollicitation transversale.
Dans le poteau, le long de z_hat = (0, 0, 1) :
F . z_hat = 140 * 3/7 = 60 kN, la sollicitation dans le poteau.
| Direction | Composante du vecteur unitaire | Produit scalaire = composante (kN) | Réaction FEM (kN) |
|---|---|---|---|
| Axe de la poutre x_hat | 6/7 = 0,8571 | 140 * 6/7 = 120 | 120,00 |
| Transversal y_hat | 2/7 = 0,2857 | 140 * 2/7 = 40 | 40,00 |
| Axe du poteau z_hat | 3/7 = 0,4286 | 140 * 3/7 = 60 | 60,00 |
Passons maintenant au contrôle de recombinaison de l'étape quatre. Les trois composantes doivent reconstruire l'effort de la diagonale :
sqrt(120^2 + 40^2 + 60^2) = sqrt(14400 + 1600 + 3600) = sqrt(19600) = 140 kN, exactement P. La décomposition ne perd rien ; elle ne fait que redistribuer l'unique effort axial en trois directions déterminées.
Voici la chute. Nous avons reproduit ce noeud dans le moteur FEM livré de CalcSteel comme trois chemins de charge orthogonaux et l'avons chargé avec F = (120, 40, 60). Le moteur a renvoyé des réactions d'appui de 120,00 kN le long de x, 40,00 kN le long de y et 60,00 kN le long de z, et les trois efforts axiaux des membrures identiques, coïncidant avec la décomposition par produit scalaire à la décimale près. L'algèbre vectorielle manuelle et le vrai solveur 3D concordent complètement.
Le même produit scalaire donne l'angle
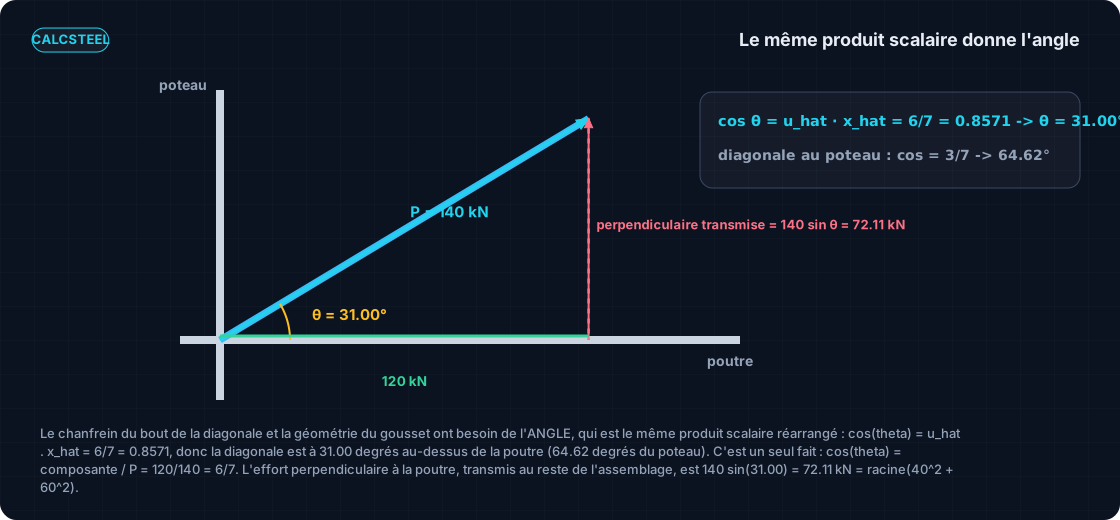
Le biseau coupé à l'extrémité de la diagonale, la longueur de soudure disponible sur le gousset, et la géométrie de la platine d'assemblage dépendent tous de l'angle que la diagonale forme avec la poutre. Cet angle n'est pas un nouveau calcul : c'est le même produit scalaire, réarrangé.
Pour des vecteurs unitaires, la formule générale cos(theta) = (u . v) / (|u| |v|) se réduit au seul produit scalaire, car les deux normes valent 1. Donc l'angle entre la diagonale et la poutre est :
cos(theta) = u_hat . x_hat = 6/7 = 0,8571, donnant theta = 31,00 degrés au-dessus de la ligne de poutre.
Et l'angle entre la diagonale et le poteau :
cos(theta) = u_hat . z_hat = 3/7 = 0,4286, donnant theta = 64,62 degrés. Pour être complet, l'angle par rapport à la direction transversale est cos = 2/7 = 0,2857, soit 73,40 degrés.
Voyez à quel point ceci se rattache étroitement à la décomposition résolue. Le cosinus de l'angle diagonale-poutre est la composante de poutre divisée par l'effort de diagonale : cos(theta) = F_le_long_de_la_poutre / P = 120 / 140 = 6/7. La décomposition et l'angle ne sont pas deux faits, ils sont un seul fait vu de deux côtés. Projeter la force et mesurer la géométrie sont le même produit scalaire.
Il y a aussi un contrôle de cohérence intégré. Les trois cosinus directeurs, élevés au carré, se somment à 1 : (6^2 + 2^2 + 3^2) / 7^2 = 49 / 49 = 1. Cette identité est précisément pourquoi u_hat a une longueur de 1 ; c'est un vecteur unitaire par construction.
Enfin, la part de l'effort de diagonale perpendiculaire à la poutre, qu'un simple assemblage axial de poutre ne peut pas porter et qu'il doit délester vers le poteau et la direction transversale, est P sin(theta) = 140 * sin(31,00 degrés) = 140 * sqrt(13)/7 = 72,11 kN. Comme contrôle de l'ensemble du tableau, cette part perpendiculaire égale aussi la résultante des deux composantes hors axe : sqrt(40^2 + 60^2) = sqrt(1600 + 3600) = sqrt(5200) = 72,11 kN. La géométrie et les composantes décomposées se rejoignent sur le même nombre.
Essayez-le : un portique contreventé, en direct
Lire la décomposition est une chose. La regarder bouger en est une autre. Le calculateur interactif intégré ici même vous permet de construire un portique contreventé dans le navigateur et de voir l'effort de la diagonale se scinder en ses composantes à l'instant où vous changez la géométrie.
Faites glisser la diagonale vers un angle plus faible ou plus prononcé et observez la part qui circule le long de la poutre grandir tandis que la part qui va dans le poteau diminue, exactement comme le produit scalaire le prédit. Chaque composante que vous voyez est la force multipliée scalairement par une direction, la même opération que vous venez de faire à la main pour la diagonale de 140 kN, désormais recalculée en direct pour n'importe quel noeud que vous dessinez.
C'est réellement gratuit, il n'y a aucune connexion pour les calculs, et il n'y a aucune limite au nombre de fois où vous décomposez un noeud. Changez les chiffres, brisez votre intuition, reconstruisez-la.
Diagrams plotted on the deformed-free frame geometry. N, V, M recovered from the element end-forces of the direct-stiffness solve (12 elements / member). Moment drawn offset to each member's centreline.
First-order STRENGTH screening at the governing section of the NBR 8800 (BR) ULS envelope (governing CB2): N,d = 73.9 kN, M,d = 109 kN·m. Member buckling and lateral-torsional buckling are NOT included — see the stability flags below and run the full verification in the 3D editor. Click a card to make that resistance code govern the ranking.
ULS load combinations — NBR 8800 (BR)
G + W superposed · 3 combinations| Combination | Factors | Utilization |
|---|---|---|
| CB1 | 1.4 G | 69% |
| CB2governs | 1.4 G + 1.4 W | 76% |
| CB3 | 1 G + 1.4 W | 57% |
Combinations generated by the CalcSteel combinations engine (the same v4 engine the 3D editor uses, 6 codes). Gravity is treated as a single permanent action G; the wind action W is the eaves load. Each combination's γ factors are applied by superposition to the isolated gravity and wind solves, then every section is screened — the worst point of the worst combination governs.
Stability screening (buckling caveats)
not in the strength checkScreening indicators only — assumed sway effective length (K = 1.5) and the full member length as the unbraced length (no intermediate purlin/girt restraint). The strength check above deliberately excludes these; the real member verification (effective lengths from the alignment chart / notional loads, χ and Cb reduction factors, purlin bracing) runs in the 3D editor.
Lightest sections that pass (NBR)
screened 974 profiles| Profile | Mass | Frame steel | Utilization | |
|---|---|---|---|---|
| VS 400x32 | 31.9 kg/m | 723 kg | 82% | |
| VS 350x33 | 33.2 kg/m | 752 kg | 86% | |
| VS 400x34 | 34.4 kg/m | 779 kg | 75% | |
| VS 350x35 | 35.1 kg/m | 795 kg | 80% | |
| VS 400x35 | 35.1 kg/m | 795 kg | 73% |
Quand les membrures ne sont pas perpendiculaires : un noeud 3D
Dans le noeud résolu bien ordonné, les trois directions de réaction étaient mutuellement perpendiculaires, si bien que chaque composante était un seul produit scalaire net : la force le long de la poutre ne devait rien au poteau, et la force dans le poteau ne devait rien à la poutre. C'est cette indépendance qui nous a permis de lire la réponse à partir de trois multiplications séparées.
Les vrais noeuds de structure spatiale sont rarement aussi aimables. Quand trois barres se rencontrent en un point de travail et qu'aucune d'elles n'est perpendiculaire aux autres, un seul produit scalaire n'isole plus une membrure, car pousser sur une jambe alimente les trois directions globales à la fois. Vous utilisez toujours les vecteurs et le produit scalaire, mais maintenant ils assemblent un petit système d'équations au lieu de tenir tout seuls.
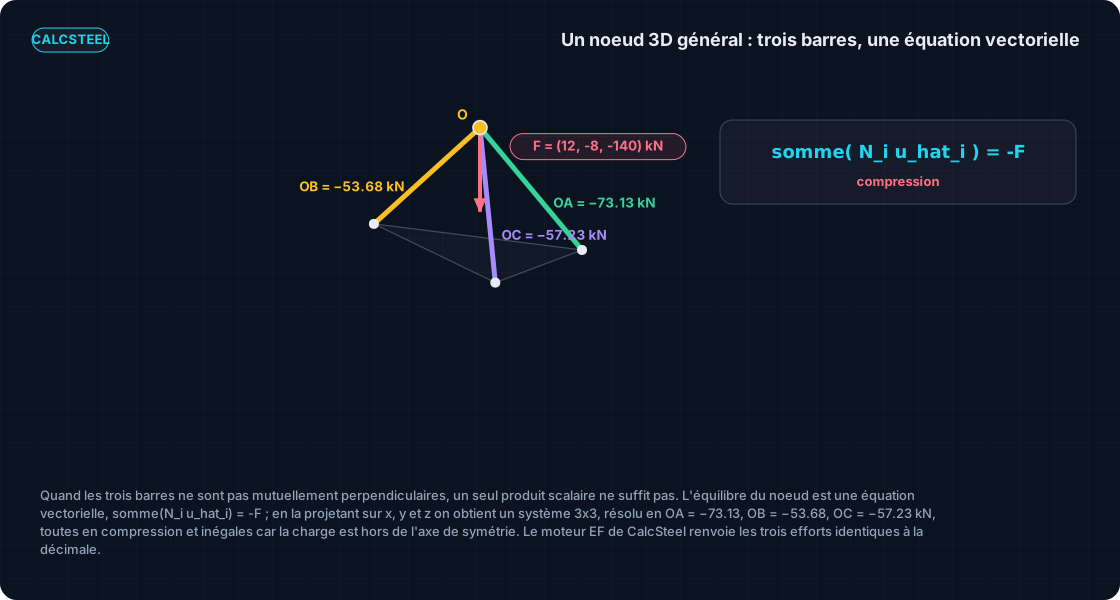
Prenez l'angle d'un croupe de structure spatiale ou d'un rack de tuyauterie : trois barres se rencontrent au point de travail chargé O = (0, 0, 3,6) m, leurs extrémités éloignées étant articulées au sol en A = (3,0, 0, 0), B = (moins 1,8, 2,4, 0) et C = (moins 1,2, moins 3,0, 0), le tout en mètres. Une charge combinée F = (12, moins 8, moins 140) kN est appliquée en O, 140 kN de gravité tirant vers le bas avec une petite poussée de vent de 12 et moins 8 kN en travers.
L'équilibre du noeud est une équation vectorielle : les efforts des membrures doivent équilibrer la charge appliquée, donc la somme sur les membrures de (N_i u_hat_i) = moins F, où chaque u_hat_i est le vecteur unitaire pointant de O vers la base de cette membrure et N_i est son effort axial inconnu. Cet unique énoncé vectoriel est valable dans toutes les directions à la fois.
Pour le transformer en nombres, on prend son produit scalaire avec x_hat, y_hat et z_hat tour à tour. Chaque produit scalaire réduit l'équation vectorielle en une équation scalaire, et les trois ensemble forment un système 3x3 dans les trois efforts inconnus. Résoudre ce système donne directement les membrures.
Les vecteurs unitaires et les efforts résolus, avec la résolution vectorielle manuelle et le moteur FEM concordant à la décimale près, sont :
| Membrure | Vecteur unitaire u_hat (depuis O) | Longueur (m) | Effort axial N (kN) |
|---|---|---|---|
| OA | (0,6402, 0,0000, moins 0,7682) | 4,686 | moins 73,125 (compression) |
| OB | (moins 0,3841, 0,5121, moins 0,7682) | 4,686 | moins 53,676 (compression) |
| OC | (moins 0,2481, moins 0,6202, moins 0,7442) | 4,837 | moins 57,226 (compression) |
Les trois jambes reviennent en compression : elles étayent le noeud contre la charge de gravité de 140 kN. Les trois normes sont inégales parce que la charge appliquée se situe hors de l'axe de symétrie, si bien qu'aucune paire de jambes ne partage la sollicitation de façon égale. Les signes sont la physique, pas de la comptabilité.
Construire le vrai treillis spatial sur le moteur FEM livré de CalcSteel renvoie les trois efforts identiques, moins 73,125, moins 53,676 et moins 57,226 kN, avec une différence maximale de 0,000 kN. Les mêmes vecteurs et le même produit scalaire qui ont décomposé une diagonale dimensionnent maintenant un noeud tridimensionnel entier, ce qui est exactement la façon dont les efforts de membrures découlent de tout calcul de treillis en acier.
Où cela se situe dans la carte des mathématiques de première année vers l'acier
Rien de tout cela n'est une astuce spéciale inventée pour les assemblages. C'est l'ordinaire programme de mathématiques pour l'ingénieur de première année, l'algèbre vectorielle et la géométrie analytique enseignées juste à côté de Calcul I et II, faisant un travail structural. Chaque outil de cette année d'ouverture a un travail net dans l'acier réel.
- Les vecteurs et le produit scalaire décomposent une force dans les chemins de charge d'un assemblage, le sujet de cet article.
- La dérivée ordinaire donne le taux de variation le long d'une poutre, de sorte que dM/dx égale l'effort tranchant.
- La dérivée seconde donne la courbure et la ligne élastique selon laquelle une poutre se déforme réellement.
- L'intégrale définie transforme un diagramme en la quantité située en dessous, ce qui explique pourquoi l'aire sous le diagramme de l'effort tranchant est le moment fléchissant.
- La dérivée partielle lit un déplacement, la route à travers le théorème de Castigliano jusqu'à la flèche d'un treillis en acier.
Lus ensemble, ils forment un arc cohérent : les mathématiques de votre première année ne sont pas un prérequis que vous laissez derrière vous, ce sont les rouages de travail de la structure que vous concevez plus tard. Le vecteur et le produit scalaire sont simplement le premier maillon de cette chaîne.
Des composantes à une vérification d'assemblage
Décomposer l'effort de la diagonale n'est pas la fin du travail, c'est la première étape de tout calcul d'assemblage de contreventement. Une fois que vous avez les trois composantes, chacune a une adresse : une partie spécifique de l'assemblage qui doit la porter. Rien n'est boulonné ou soudé avant que la force n'ait été scindée dans les directions le long desquelles l'acier réagit réellement.
Lus directement sur le noeud résolu, les 120 kN le long de la poutre sont la sollicitation sur la face qui court parallèlement à la poutre : la languette de cisaillement, le groupe de boulons et les soudures sur cette platine sont ce qui la transmet dans l'ossature. C'est la plus grande composante unique, car la diagonale n'est qu'à 31,00 degrés de la ligne de poutre, si bien que la majeure partie de sa force circule le long de celle-ci.
Les 60 kN dans le poteau et les 40 kN transversaux (hors plan) alimentent le détail côté poteau : la partie de l'assemblage qui rattache le noeud au poteau et retient la poussée hors plan. Ces valeurs sont plus petites, mais elles sont réelles, et un assemblage qui ne poursuivrait que les 120 kN manquerait deux des trois chemins de charge.
La facette de l'angle de la section précédente est tout aussi pratique. Les 72,11 kN perpendiculaires à la poutre, qui valent P sin(31,00 deg) et égalent aussi sqrt(40^2 + 60^2), sont la part de la force que la poutre ne peut pas porter axialement. C'est exactement la sollicitation qui doit être transférée hors du plan de cisaillement, à travers le gousset et vers le poteau et les directions transversales, et c'est le nombre qui dimensionne le schéma de soudure et le gousset qui effectuent la déviation.
À partir d'ici, les nombres deviennent une véritable vérification d'acier. Si vous voulez voir où une composante décomposée atterrit sur un détail réel, l'assemblage résolu pour une réaction de 200 kN avec boulons, platine et soudure tous vérifiés montre le dimensionnement complet, et le calcul d'assemblage boulonné couvre le groupe de boulons que la composante le long de la poutre alimente. Pour la diagonale elle-même, sa capacité et le cas de code déterminant vivent dans la vérification résolue du contreventement diagonal en acier. Dans chacun d'eux, le vecteur et le produit scalaire ont fait la décomposition avant qu'un seul organe d'assemblage ne soit choisi.
Erreurs courantes et FAQ
Le produit scalaire est une opération de deux lignes, donc les erreurs sont rarement dans l'algèbre. Elles sont dans ce que vous lui donnez et ce que vous en lisez. Voici la liste de contrôle qui maintient une décomposition 3D honnête.
- Normalisez avant de projeter. Faites le produit scalaire de la force avec le vecteur unitaire u_hat, pas avec la direction brute d = (6, 2, 3). Si vous utilisez le vecteur brut, la composante ressort mise à l'échelle par la longueur (un facteur de 7 ici), et le nombre n'a aucun sens.
- Conservez le signe. Une composante peut être négative, ce qui signifie qu'elle pointe à l'opposé de l'axe avec lequel vous avez fait le produit scalaire. Ce signe n'est pas du bruit, c'est la direction de la sollicitation : dans le noeud général, chaque jambe est revenue négative parce que les trois sont en compression.
- Une direction à la fois. Le produit scalaire donne la composante dans la seule direction avec laquelle vous l'avez calculé et ne dit rien des autres. Trois axes signifient trois produits scalaires séparés.
- Recombinez par Pythagore, pas par addition. Les composantes reviennent à la norme par sqrt(120^2 + 40^2 + 60^2) = 140 kN, jamais par 120 + 40 + 60. Additionner les composantes est la façon classique d'inventer une force qui n'existe pas.
- Des vecteurs perpendiculaires ont un produit scalaire nul. Utilisez-le comme contrôle : si un raidisseur est censé être normal à une semelle, son vecteur direction multiplié scalairement par la direction de la semelle devrait ressortir nul. Toute autre valeur signifie qu'il n'est pas véritablement perpendiculaire.
- Une membrure à deux forces ne porte qu'un effort axial. Une membrure de treillis ou de contreventement prend la charge le long de son seul axe, si bien que c'est l'assemblage, pas la membrure, qui porte les composantes transversales que vous avez décomposées.
Comment décomposer une force en composantes x, y et z en 3D ? Écrivez la force comme F = P u_hat, où u_hat est la direction unitaire, puis prenez le produit scalaire de F avec chaque axe. Puisque F . x_hat = P (u_hat . x_hat), chaque composante est juste P fois la coordonnée correspondante de u_hat : pour la diagonale résolue, cela donne 140 * 6/7 = 120 kN, 140 * 2/7 = 40 kN et 140 * 3/7 = 60 kN.
Que calcule réellement le produit scalaire en statique ? Deux choses à la fois. Étant donné F et une direction unitaire, F . u_hat est la composante de la force dans cette direction, la projection. Étant donné deux directions, u . v avec une division par les normes est le cosinus de l'angle entre elles. Même opération, deux travaux.
Pourquoi le vecteur unitaire est-il important ? Parce qu'il est une direction pure de longueur 1, si bien que faire le produit scalaire d'une force avec lui renvoie une composante de force nette en kN. Les coordonnées propres du vecteur unitaire sont les cosinus directeurs, et ils se somment au carré à 1, ce qui fait que 120, 40 et 60 se recombinent exactement en 140.
Comment trouver l'angle entre deux membrures ? Prenez le vecteur unitaire de chaque membrure et faites-en le produit scalaire : cos(theta) = u_hat . v_hat. Pour la diagonale par rapport à la poutre, cela donne 6/7 = 0,8571, soit theta = 31,00 degrés. C'est exactement le même nombre que la décomposition, puisque cos(theta) = 120 / 140 = 6/7.
Points clés à retenir
Une diagonale de contreventement, un noeud 3D, et rien d'autre qu'un vecteur et un produit scalaire entre la géométrie et la sollicitation de l'assemblage. Voici ce qu'il faut emporter.
- Une force et la géométrie d'une membrure sont toutes deux des vecteurs : une norme et une direction, écrites par composantes (x, y, z). La direction de la membrure divisée par sa longueur est le vecteur unitaire u_hat, direction pure.
- Le produit scalaire fait deux travaux avec une seule formule. F . u_hat est la composante d'une force le long d'une direction (projection), et u . v divisé par les normes est le cosinus de l'angle entre deux membrures.
- La diagonale résolue de 140 kN s'est décomposée proprement en 120 kN le long de la poutre, 40 kN transversal et 60 kN dans le poteau, et ces trois-là se recombinent en sqrt(120^2 + 40^2 + 60^2) = 140 kN, revenant à l'effort de la diagonale.
- Le même produit scalaire a donné l'angle : 31,00 degrés par rapport à la poutre, avec 72,11 kN perpendiculaires à celle-ci, la part que la poutre ne peut pas porter et que l'assemblage doit dévier.
- Quand les membrures ne sont pas perpendiculaires, une seule équation d'équilibre vectorielle multipliée scalairement par x, y et z a résolu le noeud spatial entier : OA = moins 73,125 kN, OB = moins 53,676 kN, OC = moins 57,226 kN, tous en compression. Chacun de ces nombres a été confirmé par le moteur FEM 3D de CalcSteel à la décimale près.
Maintenant, faites-le vous-même. Construisez le portique contreventé dans le calculateur en direct ci-dessus, changez la géométrie et regardez les composantes bouger, puis ouvrez l'éditeur 3D complet. CalcSteel exécute un vrai moteur FEM 3D gratuitement dans votre navigateur, sans connexion pour les calculs et sans barrière d'essai, et si vous êtes étudiant l'offre éducation est gratuite. L'algèbre vectorielle de votre première année d'ingénierie suffit déjà à décomposer une force réelle dans un assemblage acier tridimensionnel. Allez le prouver face au moteur.
Sources
- 1.Hibbeler, Engineering Mechanics: Statics (position vectors, the dot product, force components in three dimensions)
- 2.Beer, Johnston and Mazurek, Vector Mechanics for Engineers: Statics (rectangular components and the scalar product)
- 3.AISC Design Guide 29, Vertical Bracing Connections (resolving the brace force at a work point)
- 4.AISC Steel Construction Manual (bracing connections, work points, transfer of forces)
- 5.Eurocode EN 1993-1-8, Design of steel structures: Design of joints
Essayez CalcSteel gratuitement
Modélisez, analysez et dimensionnez des structures en acier dans le navigateur. Sans installation, sans inscription.
Ouvrir l'éditeur 3D