La deformación en física: el criterio detrás de la norma, con una verificación resuelta
En física, la deformación no es movimiento. Es el gradiente del movimiento: un cociente entre longitudes, sin unidad, definido solo por la geometría antes de que entren en escena el material, la fuerza y la norma. Un solver devuelve desplazamientos y momentos, y nunca imprime una deformación. Y sin embargo, por debajo de la fluencia, toda cláusula de resistencia que aplicas es un criterio de deformación disfrazado de tensión. Este artículo define la deformación como la define la mecánica, luego la recupera por dos caminos independientes desde el motor real de CalcSteel sobre un IPE 300, y deja los dos caminos separados 0,12 %.
En resumen
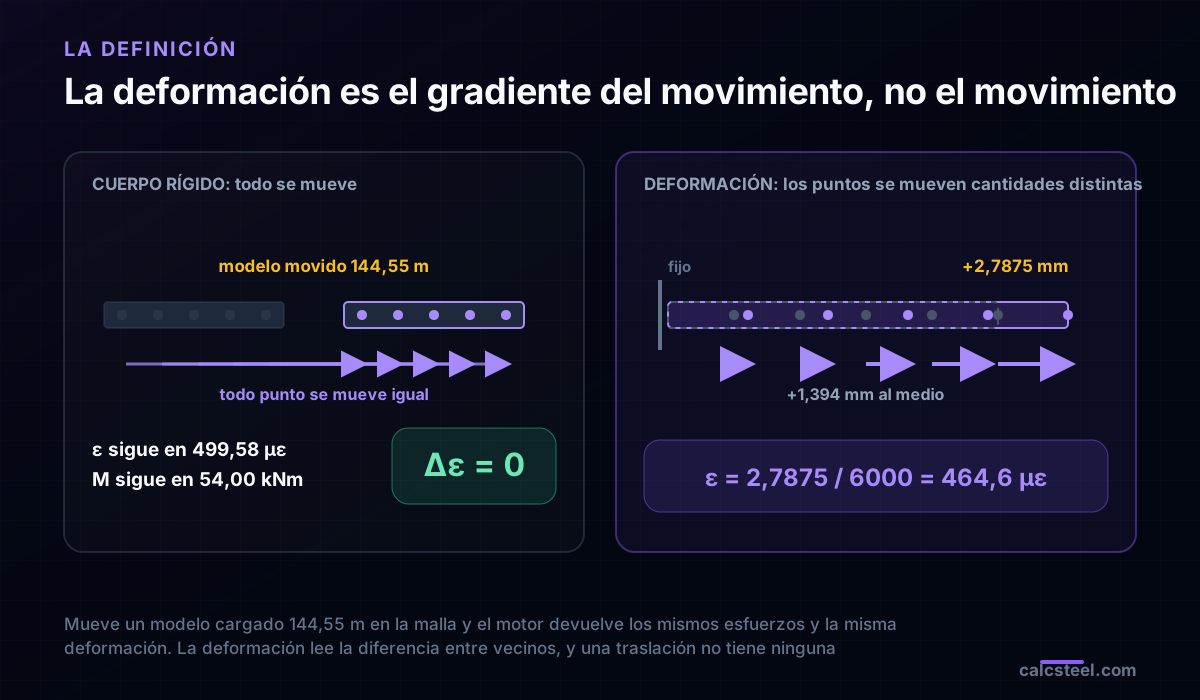
- La deformación es una derivada del campo de desplazamientos, no un desplazamiento. Mueve un modelo cargado 144,55 m sobre la malla y el motor devuelve las mismas fuerzas y los mismos 499,58 µε, porque una traslación no tiene gradiente.
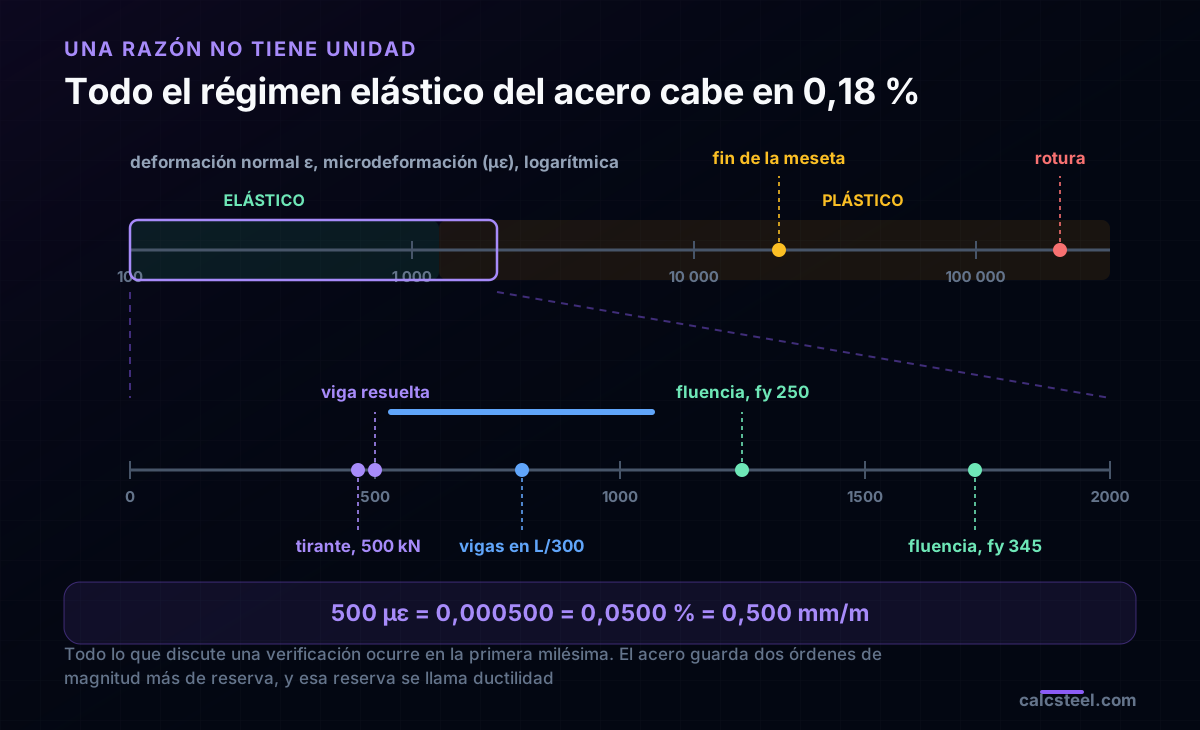
- Un cociente entre longitudes no tiene unidad. Todo el rango elástico del acero estructural cabe dentro de 0,18 %, y por eso la unidad de trabajo es la microdeformación, 1 µε = 0,000001.
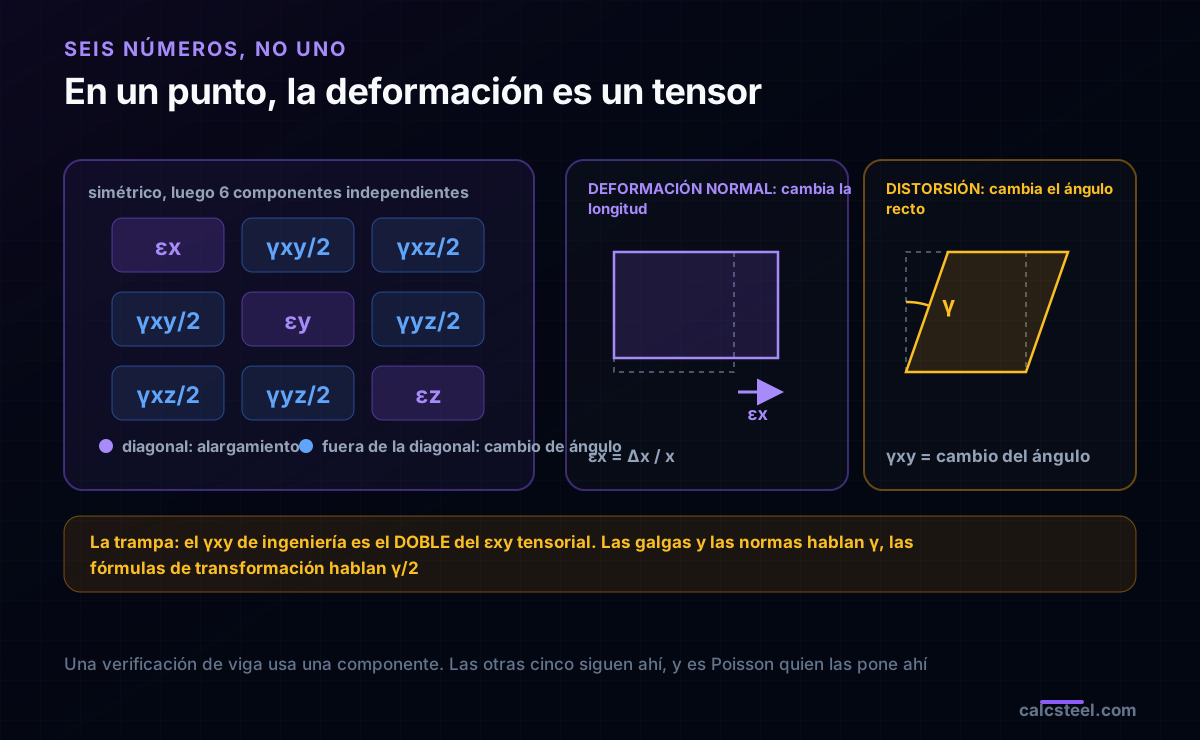
- En un punto, la deformación es un tensor simétrico con seis componentes independientes, no un número. La distorsión ingenieril γ es exactamente el doble de la componente tensorial ε, y mezclar las dos es el clásico error del factor dos.
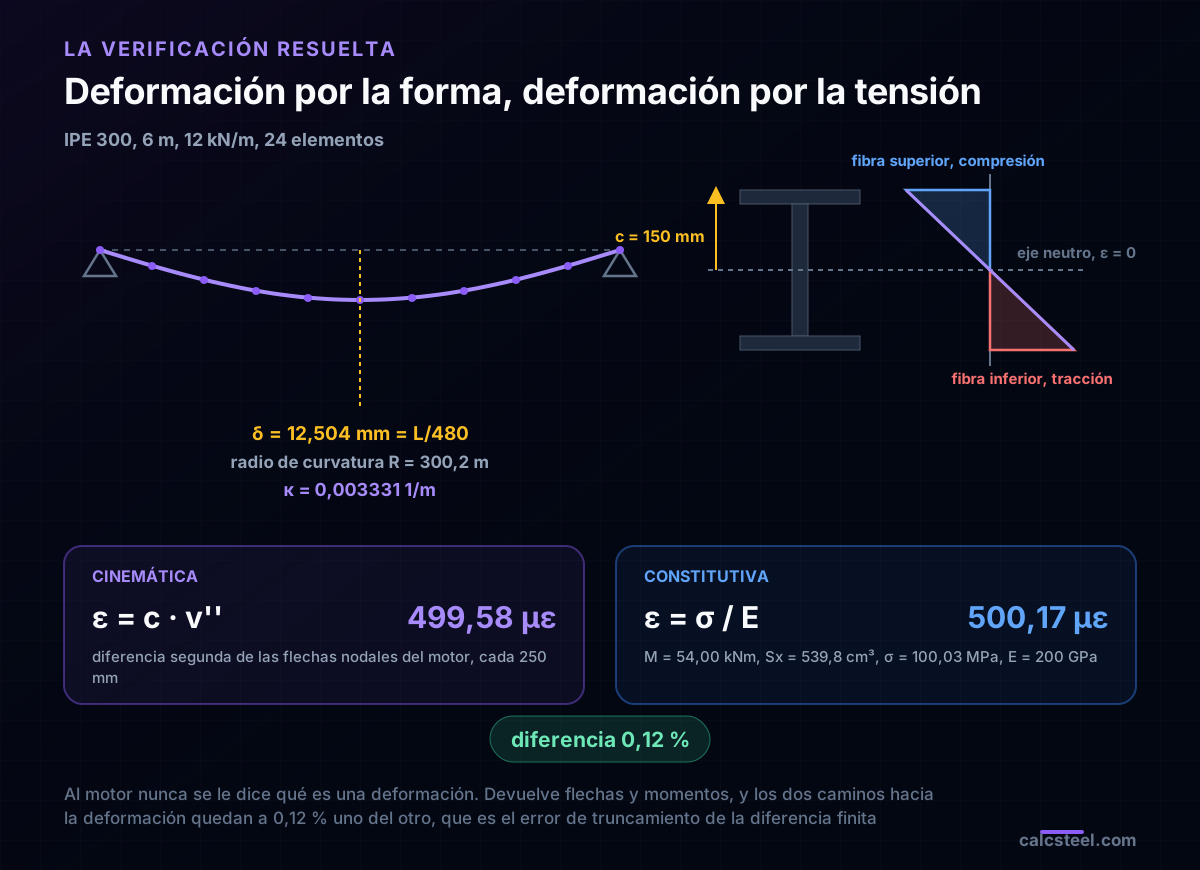
- Verificación resuelta sobre el motor de producción: un IPE 300 de 6 m bajo 12 kN/m flecha 12,504 mm. La deformación obtenida de la forma de la viga da 499,58 µε, la obtenida de la tensión da 500,17 µε, una diferencia de 0,12 % que es pura truncatura de la diferencia finita.
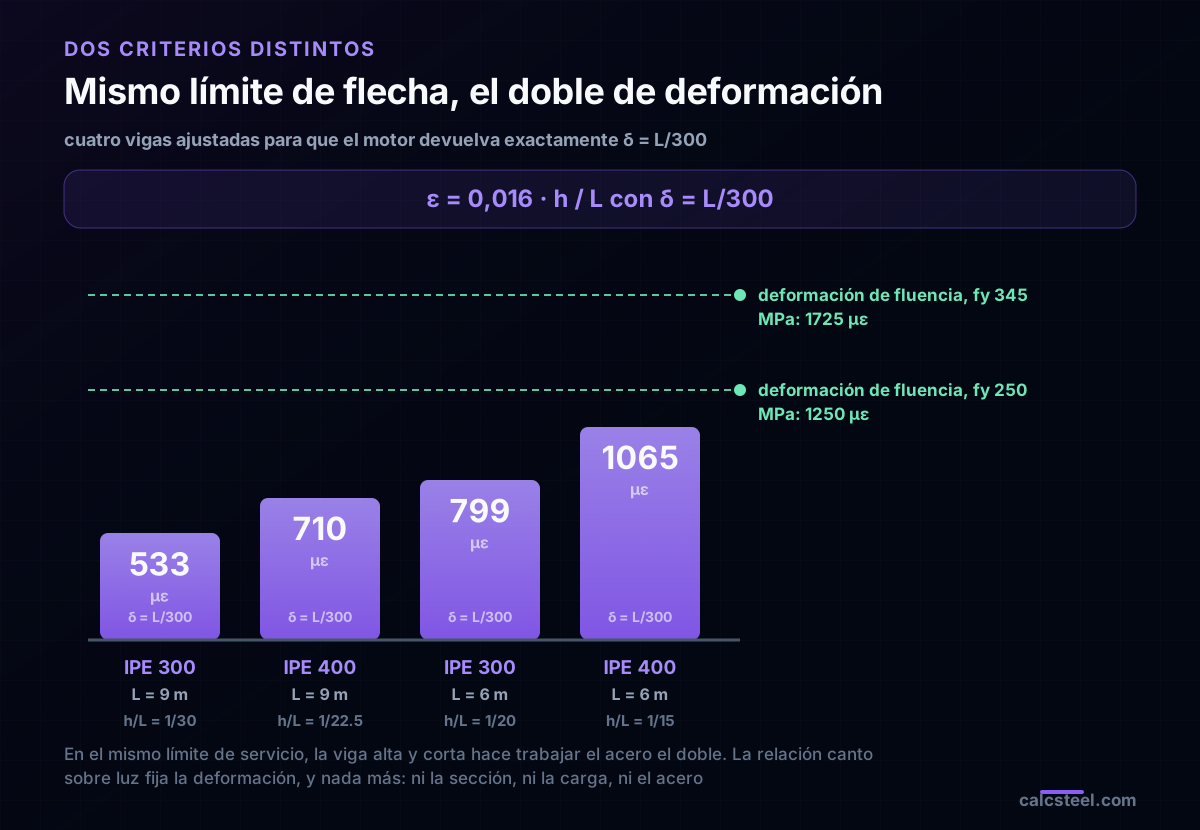
- Por debajo de la fluencia, σ = Eε es biunívoca, así que verificar tensión y verificar deformación son el mismo acto. La cláusula de flecha sí es genuinamente distinta: cuatro vigas todas en δ = L/300 se reparten entre 533 µε y 1065 µε, decididas solo por el canto sobre la luz.
El número que el solver nunca imprime
Pasa un IPE 300 de 6 m de luz simplemente apoyada bajo 12 kN/m por el motor de CalcSteel y obtienes dos números en pantalla. El momento en el centro de la luz es 54,00 kNm. La flecha en el centro de la luz es 12,504 mm, es decir L/480. Los dos son útiles, los dos van a un informe, y ninguno de los dos es lo que el acero está haciendo realmente.
Lo que el acero está haciendo es alargarse 500 partes por millón en el ala inferior y acortarse otro tanto en la superior. Ese número, 500 µε, es la deformación. El solver nunca lo imprimió. Ninguna cláusula de AISC 360 ni de EN 1993-1-1 te pide compararlo contra nada. Y aun así es la magnitud a la que responde el material, la que leería una galga extensométrica si pegaras una, y aquella de la que trata en secreto toda verificación de fluencia.
Este es un artículo de fundamentos con una verificación resuelta al lado. Define la deformación como la define la física, que es más estricto y más extraño que la definición que la mayoría de los ingenieros lleva consigo, y después recupera esa definición desde el motor de elementos finitos de producción por dos caminos independientes, para probar que la definición no es decorativa.
La deformación en física: una definición sin ninguna fuerza dentro
Esta es la definición, y lo que hay que mirar es lo que le falta. Toma un cuerpo. Cada punto material se mueve de donde estaba hasta donde ahora está. Llama a eso campo de desplazamientos u(x). La deformación normal en la dirección x es la derivada de ese campo:
εx = ∂ux / ∂x
Ninguna fuerza. Ninguna rigidez. Ningún material. Ningún coeficiente de seguridad. La deformación es una magnitud puramente cinemática: describe cómo ha cambiado de forma un cuerpo, y se definiría igual para el acero, el caucho, el agua o una galaxia. La fuerza entra después, por un enunciado aparte llamado ley constitutiva, y todo el arte de la mecánica de sólidos está en mantener esos dos enunciados separados.
La versión de deformación ingenieril con la que casi todo el mundo se topa primero, ε = ΔL/L, es esa misma definición con la derivada sustituida por un cociente finito, válida cuando el alargamiento es uniforme a lo largo de la longitud. Es la definición en un caso particular, no una definición distinta.
Lo que compra la derivada es precisión sobre una pregunta que el cociente ni siquiera puede plantear: ¿qué pasa cuando el cuerpo entero se mueve?
La prueba del sólido rígido, corrida sobre el motor real
Si la deformación es una derivada del desplazamiento, entonces un campo de desplazamientos igual en todas partes tiene que producir deformación exactamente nula. Deriva una constante y no queda nada. Físicamente: levanta una viga cargada y llévala al otro lado de la sala, y no la has tensionado ni un pascal más.
Dicho con palabras suena obvio, y en código es fácil equivocarse, así que vale la pena probarlo sobre lo que de verdad hace tus cálculos. Tomamos el mismo modelo del IPE 300, trasladamos cada nodo 137 m en x, 42 m en y y 19 m en z, un movimiento en bloque de 144,55 m, y volvimos a resolver.
| Magnitud | En el origen | A 144,55 m |
|---|---|---|
| Flecha en el centro de la luz | 12,5042 mm | 12,5042 mm |
| Momento máximo | 54,00 kNm | 54,00 kNm |
| Deformación en la fibra extrema | 499,58 µε | 499,58 µε |
| Todos los esfuerzos de extremo de barra | idénticos hasta el último decimal que el solver reporta | |
Cada nodo de esa segunda corrida tiene coordenadas completamente distintas y desplazamientos absolutos completamente distintos. Ni un solo esfuerzo interno se movió. Es la definición haciendo su trabajo: el motor mide el movimiento relativo entre puntos vecinos, y 144,55 m de movimiento común no aportan nada.
Esa misma invariancia es la razón de que un asiento de apoyo no le haga nada a una estructura isostática. Baja 30 mm un extremo de una viga simplemente apoyada y la viga gira como sólido rígido hasta su nueva posición, sin curvatura añadida en ningún punto y sin momento en ninguna parte. Haz lo mismo en una viga continua de tres apoyos y aparecen curvatura real, deformación real y momento real, porque esa estructura no puede absorber el movimiento sin flectar. La diferencia no es el tamaño del movimiento. Es si el movimiento tiene gradiente.
En un punto, la deformación son seis números, no uno
El campo de desplazamientos tiene tres componentes y hay tres direcciones en las que derivar, lo que da nueve derivadas. Descompón cada par en una parte simétrica y otra antisimétrica, descarta la antisimétrica (que es rotación rígida, y acabamos de establecer que eso no es deformación), y lo que sobrevive es el tensor de pequeñas deformaciones:
εij = ½ ( ∂ui/∂xj + ∂uj/∂xi )
Es simétrico, así que las nueve entradas se reducen a seis números independientes: tres deformaciones normales que cambian longitudes y tres distorsiones que cambian ángulos. Un ángulo recto trazado sobre la superficie de un alma cargada deja de ser recto, y cuánto se abre o se cierra es la distorsión.
Aquí está la trampa que ha costado más puntos en exámenes y más horas de depuración que cualquier otro punto de esta página. Circulan dos convenios:
- La distorsión ingenieril γxy es la variación total del ángulo recto, en radianes. Es lo que reporta una galga extensométrica, lo que devuelve γ = τ/G y lo que entienden las normas de diseño.
- La distorsión tensorial εxy es exactamente la mitad. Es lo que va en la matriz de arriba, y la única versión con la que las fórmulas de rotación y transformación, incluido el círculo de Mohr, son correctas.
γ = 2ε. Mete la lectura de una galga directamente en una fórmula de transformación escrita para el tensor y todos los valores principales que salgan estarán equivocados por un factor emparentado con dos. No es un error sutil, pero sí silencioso, porque el resultado sigue pareciendo una deformación.
Un cociente no tiene unidad, y por eso existe la microdeformación
La deformación es una longitud dividida por una longitud. Metros entre metros, milímetros entre milímetros, se cancela. La deformación es adimensional, y cualquier unidad que la acompañe es un recurso contable, no una unidad física.
Las deformaciones del acero estructural son incómodamente pequeñas, así que circulan cuatro notaciones para la misma magnitud:
| Notación | La viga resuelta más abajo | Dónde la encuentras |
|---|---|---|
| Cociente puro | 0,000500 | fórmulas, interior del solver |
| Microdeformación, µε | 500 µε | galgas, informes de ensayo, salida de MEF |
| Porcentaje | 0,0500 % | certificados de material, alargamiento de rotura |
| mm/m | 0,500 mm/m | medición en obra, contraflecha, fabricación |
La microdeformación gana en la práctica por la misma razón que el milímetro le gana al metro en un plano: pone los números de trabajo en el rango de 100 a 2000, donde una persona puede compararlos de un vistazo. Un µε es una parte por millón.
Pon todo el rango en un mismo eje y las proporciones sorprenden. La fluencia llega a 1250 µε para fy = 250 MPa y a 1725 µε para fy = 345 MPa. El alargamiento de rotura en una probeta de tracción ronda el 20 %, que son 200 000 µε. Todo el rango elástico, la parte sobre la que discute cada cálculo de diseño, es el primer 0,18 % de un recorrido que llega al 20 %. Todo lo que viene después es la reserva que llamamos ductilidad, y es del orden de dos órdenes de magnitud mayor que la parte en la que diseñamos.
Dónde entra por fin el material
Nada de lo anterior ha mencionado el acero. La deformación se definiría igual para una goma elástica. El material entra por un segundo enunciado, completamente aparte: la ley constitutiva, que dice qué tensión produce una deformación dada. Para el acero por debajo de la fluencia, ese enunciado es la ley de Hooke.
σ = E · ε
E, el módulo de Young, es una propiedad medida. El motor de CalcSteel lleva E = 200 GPa y G = 76,92 GPa para acero laminado en caliente, y esos dos juntos fijan el coeficiente de Poisson en ν = E/2G − 1 = 0,30.
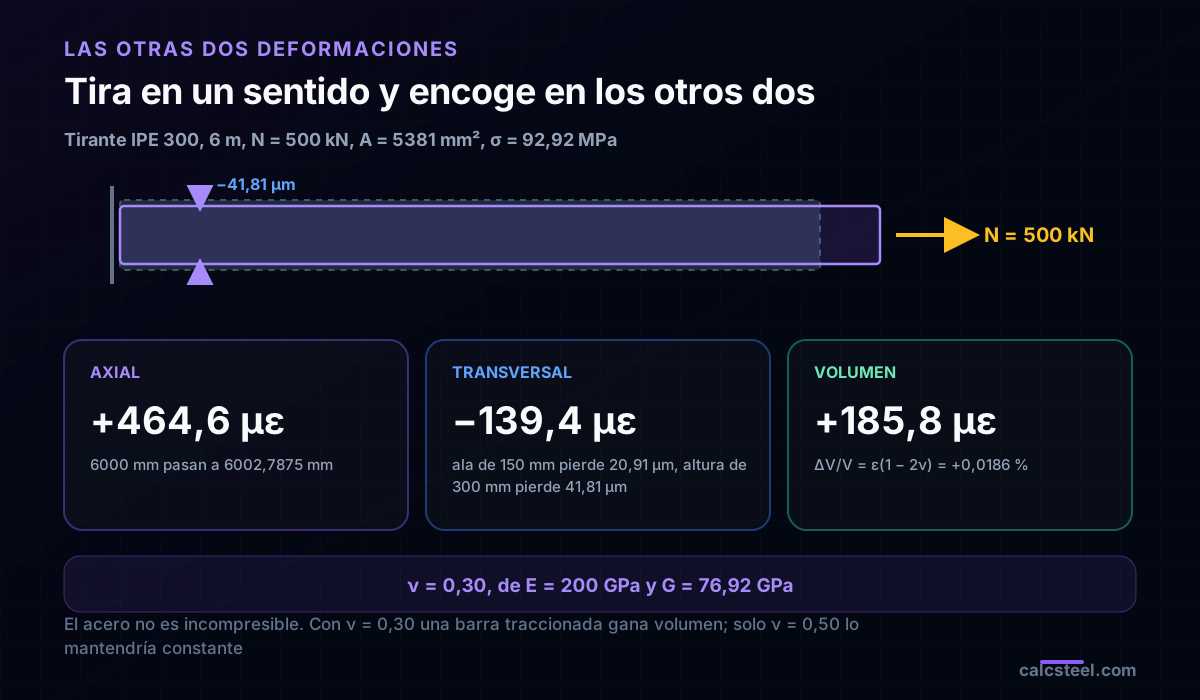
No tuvimos que creerle al motor su valor de E. Tracciona un tirante IPE 300, A = 5381 mm², con 500 kN y el motor reporta que el extremo libre se mueve 2,7875 mm sobre una longitud de 6000 mm. Eso es una deformación de 464,6 µε frente a una tensión de 92,92 MPa, y 92,92 / 0,0004646 = 200 000 MPa. Módulo de Young recuperado del campo de desplazamientos, no supuesto.
Dos cosas sobre esa constante merecen quedarse contigo. Primero, es idéntica para todos los grados estructurales: A36, A572-50, S355 y MR250 tienen el mismo E. Cambiar de grado mueve dónde ocurre la fluencia, nunca cuán rígido es el acero. Segundo, el valor es tanto un convenio como una medición. AISC 360 usa 29 000 ksi, unos 199,9 GPa. El Eurocódigo 3 §3.2.6 usa 210 000 MPa. El mismo acero, una diferencia del 5 % en toda deformación que calcules a partir de una tensión, y eso importa en cuanto comparas la lectura de una galga con un valor calculado.
Verificación resuelta, parte 1: la viga, y probar antes el motor
El ejemplo resuelto es deliberadamente corriente: un IPE 300 en acero MR250, fy = 250 MPa, simplemente apoyado sobre 6,00 m, con una carga uniforme de 12 kN/m. Canto de la sección 300 mm, de modo que c = 150 mm del eje neutro a la fibra extrema. Ix = 8097 cm⁴ y Sx = Ix/c = 539,8 cm³, ambos del catálogo de producción. El modelo se malla en 24 elementos, un nodo cada 250 mm, por razones que importan en la parte 2.
Antes de fiarnos de nada que el motor diga sobre deformación, tiene que reproducir las dos respuestas cerradas que todo el mundo conoce:
| Magnitud | Forma cerrada | Motor | Error |
|---|---|---|---|
| Momento máximo, wL²/8 | 54,000 kNm | 54,000 kNm | 0,00 % |
| Flecha en el centro de la luz, 5wL⁴/384EI | 12,5042 mm | 12,5042 mm | 0,00 % |
La flecha es L/480, holgadamente dentro de un límite típico de L/300, y la tensión de flexión resultará ser 100 MPa frente a una fluencia de 250 MPa. Esta viga cumple todo. Ese es justamente el punto: no estamos mirando un fallo, estamos mirando lo que hace físicamente una viga perfectamente sana.
Verificación resuelta, parte 2: la deformación leída en la forma de la viga
El primer camino hacia la deformación no usa ninguna propiedad del material. Es cinemática pura, exactamente como exige la definición.
Flectar una viga curva su eje. La cinemática de Euler-Bernoulli dice que las secciones planas se mantienen planas y normales a esa curva, de donde la deformación a una distancia y del eje neutro es
ε(y) = −y · κ, donde κ = 1/R = v''
κ es la curvatura, R el radio de curvatura y v'' la segunda derivada de la deformada. Fíjate en que los únicos datos de entrada son una forma y una distancia. Nada de esto sabe que la viga es de acero.
El motor nos da la forma directamente: 25 flechas nodales, separadas 250 mm. Tomando la diferencia central de segundo orden de las tres flechas alrededor del centro de la luz queda
κ = 0,003331 1/m, es decir R = 300,2 m
Una viga de 6 m curvada a un radio de 300 metros. Vale la pena detenerse ahí: la flecha que sí notarías, 12,5 mm, viene de un arco tan suave que su radio es cincuenta veces la luz. Multiplica la curvatura por c = 150 mm y la deformación en la fibra extrema es
ε = κ · c = 0,003331 × 0,150 = 499,58 µε
La fibra inferior está traccionada con ese valor, la superior comprimida con la misma magnitud, y el eje neutro está a cero. Y los totales son pequeños de un modo fácil de subestimar: integrando la deformación a lo largo de toda el ala inferior, esa fibra acaba 2,0 mm más larga de lo que empezó, mientras que la viga misma bajó 12,5 mm. El movimiento visible es seis veces el alargamiento real, porque la mayor parte de la flecha es rotación acumulada, no extensión del material.
Verificación resuelta, parte 3: la deformación leída en la tensión, y la diferencia de 0,12 %
El segundo camino ignora la forma por completo y pasa por el material. Toma el momento de los esfuerzos de barra, conviértelo en tensión con el módulo resistente y divide por E:
σ = M / Sx = 54,00 kNm / 539,8 cm³ = 100,03 MPa
ε = σ / E = 100,03 / 200 000 = 500,17 µε
Dos caminos, uno desde una forma y otro desde una fuerza, que se encuentran en:
| Camino | Qué usó | Deformación |
|---|---|---|
| Cinemático, ε = c·v'' | solo las flechas nodales | 499,58 µε |
| Constitutivo, ε = σ/E | esfuerzos de barra y E | 500,17 µε |
| Diferencia | 0,12 % |
La diferencia no es un error de modelado y no es física. Es aritmética. Una diferencia central de segundo orden aproxima v'' con un término de truncatura de h²/12 × v'''', y para esta viga, con h = 250 mm, ese término vale el 0,116 % de la curvatura. Es la diferencia finita, no el motor, lo que se desvía 0,12 %. Reduce a la mitad la separación entre nodos y la diferencia cae en un factor de cuatro.
La coincidencia es el resultado de verdad. Al motor se le pidieron flechas y momentos, y nada más. La palabra deformación no aparece en ninguna parte de su salida. Y aun así la forma que devolvió y los esfuerzos que devolvió llevan dentro la misma deformación, hasta la tercera cifra, porque ambos son consecuencia de un único campo de desplazamientos. Así se ve la consistencia interna de un solver, y esa es la comprobación que vale la pena correr siempre que dudes de si un modelo te está diciendo algo real.
Compruébalo tú: lee una tensión, obtén una deformación
La calculadora de abajo es la herramienta de vigas de CalcSteel en producción. Mete tu propia luz, tu carga y tu sección y te devuelve el momento máximo, la flecha máxima con su relación L/x, y la tensión de flexión σ = M/Sx.
Para convertir su salida en la física de este artículo, basta una división:
ε [µε] = σ [MPa] / 200 000 × 1 000 000 = σ × 5
Con E = 200 GPa la conversión es así de limpia: cinco microdeformaciones por megapascal. Una tensión de 100 MPa son 500 µε. Una tensión de 160 MPa son 800 µε. Pon la luz en 6 m y la sección en un IPE 300 con 12 kN/m y deberías caer en los 100,03 MPa y los 12,5 mm de la verificación de arriba.
Después prueba la comparación que hace concreta la última sección de este artículo. Sigue cargando la viga hasta que la flecha marque L/300, anota la tensión, multiplica por cinco. Ahora estira la luz a 9 m y vuelve a cargarla hasta L/300. El mismo veredicto de flecha, y una deformación un tercio menor.
Max moment
45 kN·m
Max shear
30 kN
Max deflection
10.55 mm
= L/569
Bending stress σ
84.4 MPa
σ = M/Sx
Utilization
44.0%
NBR 8800 · δ ≤ L/250
Geometry & supports
Section
Ix 7999 cm⁴ · Sx 533 cm³ · 42.2 kg/m
Point loads (↓ positive)
None — add as many as you need.
Distributed loads (uniform or trapezoidal)
Model sketch
Diagrams — free PNG / SVG / CSV export, no watermark
Step-by-step — the calculation memory of YOUR beam
IPE 300 · L = 6 m · fy = 250 MPa
1. Reactions (equilibrium of the solved FEM model)
ΣFy = 0 · ΣM = 0
R_A = 30 kN · R_B = 30 kN
2. Peak shear (read from the SFD)
Vmax = |V(x)|max
Vmax = -30 kN @ x = 6 m
3. Peak moment (read from the BMD)
Mmax = |M(x)|max
Mmax = 45 kN·m @ x = 3 m
4. Peak deflection
EI = 15998 kN·m² (E = 200 GPa)
δmax = 10.55 mm @ x = 3 m = L/569
5. Elastic bending stress
σ = Mmax / Sx = 45.00 × 10³ / 533.3
σ = 84.4 MPa
6. Bending check — both codes, side by side
NBR 8800: σ ≤ fy/1.10 = 227.3 MPa · AISC 360: σ ≤ 0.90·fy = 225 MPa
NBR 37.1% PASS · AISC 37.5% PASS
7. Deflection check (serviceability — code-independent)
δ ≤ L/250 = 24 mm
10.55 mm / 24 mm = 44.0% PASS
Recomputed live from the current inputs by the direct-stiffness FEM engine — change any load and every step updates. Reproduce it by hand with the formulas in the sections below.
Lightest catalog profiles that pass (974 flexural candidates · NBR 8800)
| Profile | Std | Weight | Total steel | σ util | δ util | |
|---|---|---|---|---|---|---|
| W310x21 | AISC | 21 kg/m | 126 kg | 83% | 98% | |
| VS 300x23 | BR | 22.6 kg/m | 136 kg | 71% | 84% | |
| U 300x90x6.3 | BR | 23.1 kg/m | 139 kg | 82% | 98% | |
| U 300x100x6.3 | BR | 24.1 kg/m | 145 kg | 77% | 91% | |
| VS 250x25 | BR | 24.6 kg/m | 148 kg | 70% | 100% |
Elastic bending (σ = M/Sx vs fy/γa1, γa1 = 1.10 — NBR 8800) + deflection screening of the full flexural catalog. Lateral-torsional buckling, shear and local buckling are NOT checked here — run the full NBR 8800 / AISC 360 verification in the 3D editor.
Las dos deformaciones que no pediste
Tracciona una barra en un eje y no solo se alarga. También se adelgaza. Ese acoplamiento es el coeficiente de Poisson, y es la razón de que la deformación en un punto sea un tensor incluso cuando la carga es tan unidimensional como puede llegar a ser.
Volvamos al tirante de 500 kN. La deformación axial era 464,6 µε. Las dos deformaciones transversales valen cada una
εt = −ν · εa = −0,30 × 464,6 = −139,4 µε
En un IPE 300 eso significa que el ala de 150 mm se estrecha 20,91 µm y el canto de 300 mm pierde 41,81 µm, mientras la barra gana 2,7875 mm de longitud. Nadie va a medir jamás esos dos números en obra, y siguen siendo reales, y son la razón de que una chapa ancha traccionada se comporte distinto en su centro que en sus bordes libres.
Suma las tres y obtienes la deformación volumétrica:
ΔV/V = εx + εy + εz = εa(1 − 2ν) = 464,6 × 0,40 = +185,8 µε
La barra gana un 0,0186 % de volumen. El acero no es incompresible. Solo un material con ν = 0,50, como el caucho cerca de su límite, mantiene el volumen constante al estirarlo, y que el acero no lo haga es justamente por lo que una presión hidrostática por sí sola no lo lleva a fluencia. Esa observación es la semilla del criterio de von Mises, que descarta la parte volumétrica de la deformación y juzga el fallo solo por la parte distorsional.
Por qué toda cláusula de resistencia es un criterio de deformación disfrazado
Abre cualquier norma de acero y no encontrarás un límite de deformación para el diseño corriente de barras. AISC 360 y NBR 8800 comparan tensiones y esfuerzos. EN 1993-1-1 compara efectos de cálculo contra resistencias de cálculo. La deformación no está en la desigualdad.
No hace falta que esté, porque por debajo de la fluencia σ = Eε es una correspondencia biunívoca con una sola constante dentro. Divide por E los dos lados de una verificación de tensión y tienes una verificación de deformación de contenido idéntico:
σ ≤ fy ⟺ ε ≤ fy/E = εy
Nuestra viga a 500 µε frente a fy = 250 MPa, que son εy = 1250 µε, está al 40,0 % de la deformación de fluencia y al 40,0 % de la tensión de fluencia. La misma fracción, necesariamente. Las normas eligieron la tensión porque es lo que reporta una máquina de ensayo y lo que produce de forma natural una fórmula de resistencia, no porque la tensión sea la magnitud más fundamental. Físicamente, la deformación está aguas arriba: el material se deforma, y la tensión es su respuesta.
El disfraz se cae en cuanto la correspondencia deja de ser biunívoca, que es exactamente en la fluencia. Pasado ese punto, una misma tensión corresponde a toda una meseta de deformaciones, y las normas que necesitan hablar del comportamiento más allá de la fluencia se ven obligadas a volver al lenguaje de la deformación:
- Clasificación de secciones. Las clases 1 a 4 de EN 1993-1-1 son un enunciado sobre cuánta rotación, es decir cuánta deformación, puede entregar una sección transversal antes de abollar localmente. Las secciones de clase 1 son las autorizadas a alcanzar grandes deformaciones plásticas.
- Diseño plástico. Una rótula plástica es una zona a la que se le pide deformarse muy por encima de εy mientras su momento se mantiene en Mp. Solo la deformación puede describir lo que pasa ahí.
- Detallado sismorresistente. Los factores de ductilidad, las demandas de rotación y los requisitos de AISC 341 son demandas de deformación con otro nombre.
- Alargamiento en el certificado de colada. El porcentaje del certificado de material es una deformación, y es la única deformación que la mayoría de los ingenieros llega a leer en un documento.
El mismo límite de flecha, el doble de deformación
Hay una cláusula que genuinamente no es un criterio de deformación, y es justo la que más gente supone que hace de sustituto de uno: el límite de flecha.
Ajustamos cuatro vigas hasta que el motor reporta exactamente δ = L/300, y luego leímos en cada una la deformación en el centro de la luz:
| Viga | h/L | Carga | δ | σ | ε | Fracción de εy con fy = 250 |
|---|---|---|---|---|---|---|
| IPE 300, 9 m | 1/30 | 5,687 kN/m | 30,0 mm | 106,7 MPa | 533 µε | 42,6 % |
| IPE 400, 9 m | 1/22,5 | 15,608 kN/m | 30,0 mm | 142,2 MPa | 710 µε | 56,8 % |
| IPE 300, 6 m | 1/20 | 19,193 kN/m | 20,0 mm | 160,0 MPa | 799 µε | 63,9 % |
| IPE 400, 6 m | 1/15 | 52,675 kN/m | 20,0 mm | 213,3 MPa | 1065 µε | 85,2 % |
Las cuatro son igual de aceptables para la cláusula de servicio. Una de ellas está exigiéndole a su acero el doble que otra. Las cargas difieren en un factor de nueve y las deformaciones no las siguen, que es la señal de que manda algo más simple.
Y así es. Impón 5wL⁴/384EI = L/k, sustituye en ε = Mc/EI, y la carga, el módulo y el momento de inercia se cancelan todos:
ε = 48c / (5kL) = 9,6 c / (kL), así que con k = 300, ε = 0,016 · h/L
La deformación en el límite de flecha depende de la relación canto/luz y de nada más. Ni de la sección, ni de la carga, ni del grado. El motor concuerda con esa fórmula con un error mejor que 0,12 % en las cuatro vigas, que es la misma truncatura de diferencia finita de antes.
Vale la pena decir las consecuencias prácticas sin rodeos. Una viga de canto alto y luz corta llevada a L/300 se sitúa al 85 % de la deformación de fluencia para acero con fy = 250 y quedará gobernada por resistencia mucho antes que por servicio. Una viga esbelta de gran luz llevada al mismo L/300 se queda en el 43 % y está claramente gobernada por servicio. Si alguna vez te has preguntado por qué la flecha dimensiona unas vigas y la tensión dimensiona otras, esta única relación es casi toda la respuesta. Y es la razón de que subir de grado rescate a la primera viga y no haga absolutamente nada por la segunda: un fy mayor mueve εy, y el criterio de flecha nunca miró a εy.
Siete formas de equivocarse con esto en la práctica
- Tratar un desplazamiento como una deformación. Una flecha de 30 mm no te dice casi nada sobre cuánto está trabajando el material hasta que conoces la luz y el canto. Nuestra viga de 9 m se mueve un 50 % más que la de 6 m y se deforma un 33 % menos.
- El factor dos de la distorsión. γ = 2ε. Las galgas y las normas reportan γ; el tensor y todas las fórmulas de transformación quieren ε. Mezclarlos divide o multiplica la respuesta por dos en silencio.
- Usar la E equivocada en la conversión. 200 GPa, 210 GPa y 29 000 ksi están los tres en uso diario. Una deformación calculada a partir de una tensión hereda un 5 % de dispersión solo por esa elección, que es más de lo que casi nadie tolera al comparar una galga contra un modelo.
- Suponer que un acero más resistente se deforma menos. El grado no cambia E. Una viga A572-50 y una viga A36 de la misma sección bajo la misma carga flechan igual y se deforman igual. Lo único que cambia es la distancia hasta la fluencia.
- Olvidar que la deformación lineal no tolera rotaciones grandes. El tensor de pequeñas deformaciones descarta la rotación a primer orden, lo cual es correcto solo mientras las rotaciones se mantengan pequeñas. Lleva una barra esbelta al terreno de los grandes desplazamientos y la medida lineal reporta deformación que no existe. Ese es el momento de pasar a un análisis geométricamente no lineal.
- Confundir deformación ingenieril y deformación verdadera en el régimen equivocado. A 500 µε difieren un 0,025 % y a nadie le importa. Al 20 % de alargamiento difieren alrededor de un 9 % y la distinción decide si un número significa algo.
- Leer un campo de deformaciones que ningún campo de desplazamientos podría producir. Las componentes de deformación no son independientes: son seis derivadas de tres funciones, y tienen que cumplir las condiciones de compatibilidad. En dos dimensiones eso es ∂²εx/∂y² + ∂²εy/∂x² = ∂²γxy/∂x∂y. Los campos de deformación interpolados o montados a mano que la incumplen corresponden a un cuerpo que se ha desgarrado.
Fuentes
- 1.AISC 360-16, Specification for Structural Steel Buildings (E = 29 000 ksi; módulo resistente elástico y tensión de flexión)
- 2.Eurocódigo 3 (EN 1993-1-1) §3.2.6, constantes del material E, G y ν, y §5.5, clasificación de secciones transversales
- 3.ABNT NBR 8800, Projeto de estruturas de aço e de estruturas mistas de aço e concreto
- 4.Gere y Goodno, Mechanics of Materials (deformación normal y distorsión, coeficiente de Poisson, deformación volumétrica, curvatura de una viga)
- 5.Timoshenko y Goodier, Theory of Elasticity (el tensor de pequeñas deformaciones y las condiciones de compatibilidad)
- 6.Hibbeler, Mechanics of Materials (deformación ingenieril, transformación de deformaciones y la hipótesis cinemática de Euler-Bernoulli)
- 7.ASTM A370 / ASTM E8, Standard Test Methods for Tension Testing of Metallic Materials (alargamiento de rotura)
Prueba CalcSteel gratis
Modela, analiza y diseña estructuras de acero en el navegador. Sin instalación, sin registro.
Abrir el editor 3D